
网络首发栏目展示本刊经同行评议确定正式录用的文章,这些文章目前处在编校过程,尚未确定卷期及页码,但可以根据DOI进行引用。
显示方式:
2026, 44(4): 1-12.
doi: 10.3963/j.issn.1674-4861.2026.04.001
摘要:
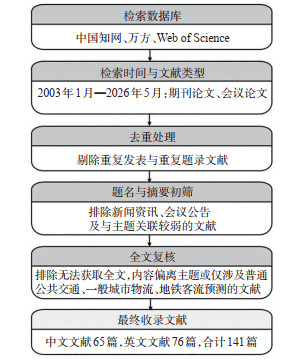
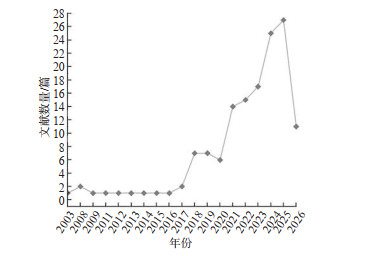
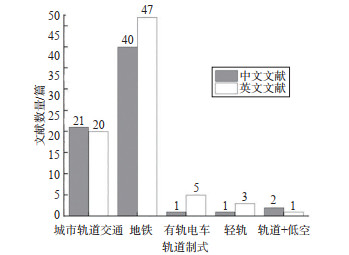
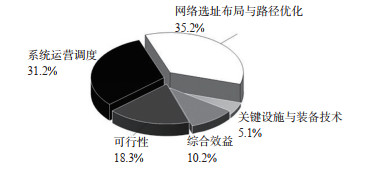
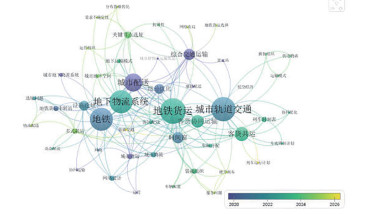
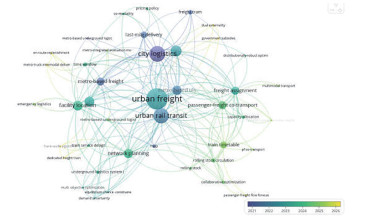
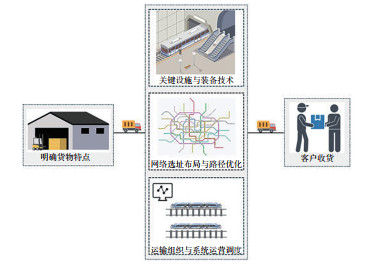
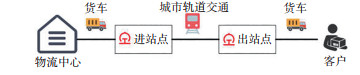
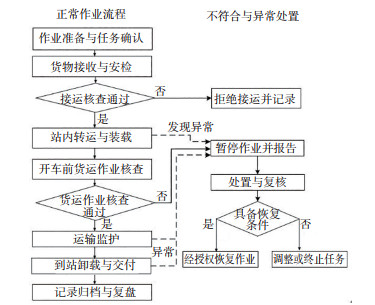
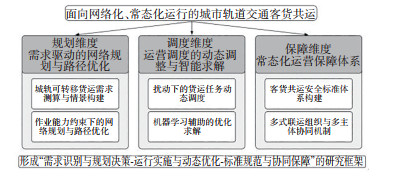
为系统梳理城市轨道交通客货共运的研究进展, 分析其研究热点、实践特征和现存问题, 基于2003年1月—2026年5月从中国知网(China national knowledge Infrastructure, CNKI)、万方和Web of Science数据库检索获得的141篇文献, 采用文献统计分析、关键词共现分析和内容归纳相结合的方法, 结合国内外典型实践案例开展对比分析。研究结果表明: 城市轨道交通客货共运研究自2018年起增长较快, 研究对象以地铁系统为主, 研究热点集中于网络选址布局与路径优化、系统运营调度, 前者已由站点选址或运输路径的单独优化拓展至选址-分配-路径联合决策, 后者则由既定客运时刻表下的运能分配拓展至编组、时刻表与货流分配协同优化; 现有研究以运筹学方法为主, 仿真主要用于参数测算与方案检验, 机器学习方法主要用于需求处理与辅助评价。现有研究存在的问题包括: ①货运需求缺乏实证校准, 作业能力与规划调度决策之间的关联分析不足; ②扰动下的任务调整与机器学习辅助求解研究不足; ③设施装备缺少实际工况验证, 专项安全标准未形成, 多主体协同与多式联运衔接机制不完善。实践模式由早期专用系统转向既有线路复用, 中国近期试点多采用单线捎带运输或客货共载, 持续运行主要受稳定货源、运营经济性、安全边界和政策支持条件制约。未来研究主要集中在基于实证需求并考虑作业能力的网络规划, 扰动下的货运任务动态调度与智能求解、货物准入、运输安全、设施改造标准完善, 轨道运输与地面、低空配送衔接和多主体协同治理等方面。
为系统梳理城市轨道交通客货共运的研究进展, 分析其研究热点、实践特征和现存问题, 基于2003年1月—2026年5月从中国知网(China national knowledge Infrastructure, CNKI)、万方和Web of Science数据库检索获得的141篇文献, 采用文献统计分析、关键词共现分析和内容归纳相结合的方法, 结合国内外典型实践案例开展对比分析。研究结果表明: 城市轨道交通客货共运研究自2018年起增长较快, 研究对象以地铁系统为主, 研究热点集中于网络选址布局与路径优化、系统运营调度, 前者已由站点选址或运输路径的单独优化拓展至选址-分配-路径联合决策, 后者则由既定客运时刻表下的运能分配拓展至编组、时刻表与货流分配协同优化; 现有研究以运筹学方法为主, 仿真主要用于参数测算与方案检验, 机器学习方法主要用于需求处理与辅助评价。现有研究存在的问题包括: ①货运需求缺乏实证校准, 作业能力与规划调度决策之间的关联分析不足; ②扰动下的任务调整与机器学习辅助求解研究不足; ③设施装备缺少实际工况验证, 专项安全标准未形成, 多主体协同与多式联运衔接机制不完善。实践模式由早期专用系统转向既有线路复用, 中国近期试点多采用单线捎带运输或客货共载, 持续运行主要受稳定货源、运营经济性、安全边界和政策支持条件制约。未来研究主要集中在基于实证需求并考虑作业能力的网络规划, 扰动下的货运任务动态调度与智能求解、货物准入、运输安全、设施改造标准完善, 轨道运输与地面、低空配送衔接和多主体协同治理等方面。
2026, 44(4): 13-23.
doi: 10.3963/j.issn.1674-4861.2026.04.002
摘要:
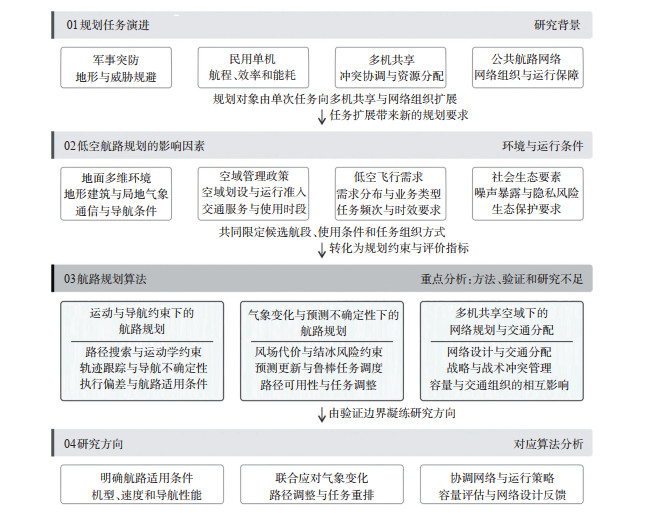
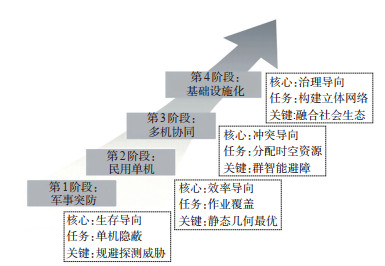
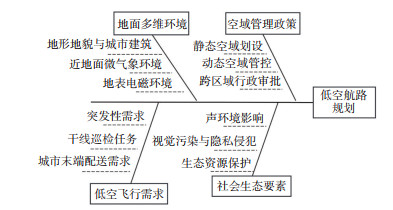
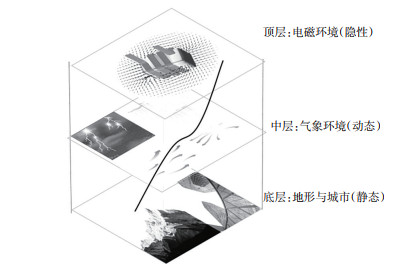
低空飞行活动的增加及应用场景的拓展,对航路规划的安全性、环境适应性和多机运行组织提出了更高要求。围绕复杂空域环境下的低空航路规划,以任务演进、影响因素、规划算法3个层面系统梳理研究进展,为航路设计与运行条件确定提供参考。根据规划对象的拓展过程,将低空航路规划划分为军事突防、民用单机、多机协同和基础设施网络化4个阶段,并归纳各阶段的核心约束与优化目标。在影响因素方面,从地面环境、空域管理、飞行需求和社会生态条件出发,归纳各类因素的建模方式,并将其作用区分为限制航路使用资格的约束条件与影响方案比较的代价因素。在规划算法方面: ①面向复杂空间中的航路可执行性,采用势场引导、自适应采样、运动学约束改善路径搜索与航段连接,通过规划与跟踪一体化、导航不确定性建模,将执行过程与碰撞风险纳入规划;②面向气象变化下的安全与效率需求,采用地形风场建模、结冰风险约束和分布鲁棒优化,分别降低飞行代价、限定可行路径和减少配送延误;③面向多机共享空域,采用网络与需求联合设计、准动态交通分配,以及战略与战术联合冲突管理,将规划对象由单次任务扩展至航路网络及其时空资源配置。研究表明,低空航路规划算法已由几何避障发展至运动学适配、导航风险评价和网络交通分配,但相关管理规则难以直接纳入规划模型,环境指标尚未形成分级使用标准,算法验证多停留于单次任务,制约公共航路网络的持续运行。未来,面向航路安全使用需求,开展异质飞行器的安全裕度与运行条件研究,完善气象预测不确定性下的航路调整与任务重排方法;面向航路持续运行需求,研究执行偏差反馈下的容量配置与备选通道设计,协调正常运行效率与异常恢复能力。
低空飞行活动的增加及应用场景的拓展,对航路规划的安全性、环境适应性和多机运行组织提出了更高要求。围绕复杂空域环境下的低空航路规划,以任务演进、影响因素、规划算法3个层面系统梳理研究进展,为航路设计与运行条件确定提供参考。根据规划对象的拓展过程,将低空航路规划划分为军事突防、民用单机、多机协同和基础设施网络化4个阶段,并归纳各阶段的核心约束与优化目标。在影响因素方面,从地面环境、空域管理、飞行需求和社会生态条件出发,归纳各类因素的建模方式,并将其作用区分为限制航路使用资格的约束条件与影响方案比较的代价因素。在规划算法方面: ①面向复杂空间中的航路可执行性,采用势场引导、自适应采样、运动学约束改善路径搜索与航段连接,通过规划与跟踪一体化、导航不确定性建模,将执行过程与碰撞风险纳入规划;②面向气象变化下的安全与效率需求,采用地形风场建模、结冰风险约束和分布鲁棒优化,分别降低飞行代价、限定可行路径和减少配送延误;③面向多机共享空域,采用网络与需求联合设计、准动态交通分配,以及战略与战术联合冲突管理,将规划对象由单次任务扩展至航路网络及其时空资源配置。研究表明,低空航路规划算法已由几何避障发展至运动学适配、导航风险评价和网络交通分配,但相关管理规则难以直接纳入规划模型,环境指标尚未形成分级使用标准,算法验证多停留于单次任务,制约公共航路网络的持续运行。未来,面向航路安全使用需求,开展异质飞行器的安全裕度与运行条件研究,完善气象预测不确定性下的航路调整与任务重排方法;面向航路持续运行需求,研究执行偏差反馈下的容量配置与备选通道设计,协调正常运行效率与异常恢复能力。
2026, 44(4): 24-36.
doi: 10.3963/j.issn.1674-4861.2026.04.003
摘要:
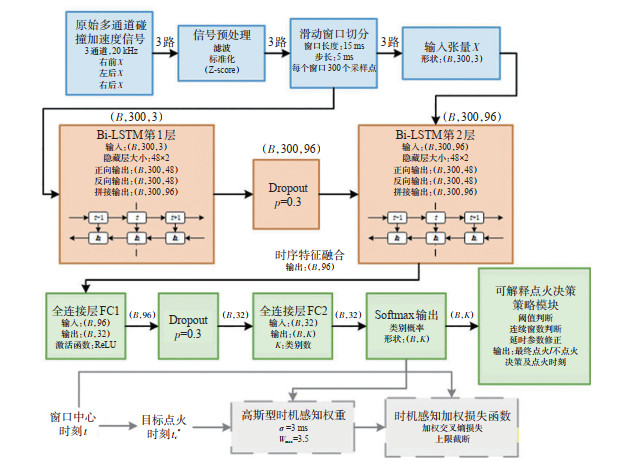
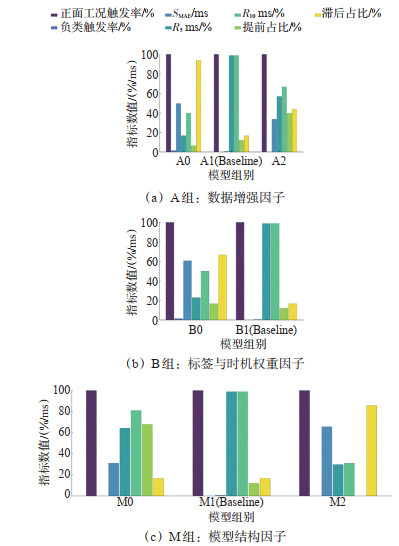
针对汽车正面安全气囊点火决策在实车碰撞数据获取成本高、正类样本规模有限、逐时刻精确标注困难,以及触发可靠性与点火时机精度难以兼顾等问题,研究了基于弱监督时机感知学习的汽车正面安全气囊点火决策方法,构建相应的点火决策模型。依据实车碰撞试验中假人头部运动轨迹和气囊展开特性确定各正面工况的最佳点火时刻矩阵,并对多通道车身纵向加速度信号进行零相位滤波、时间原点归一、通道对齐和标准化处理;采用“幅值阈值+多通道一致性+最短持续时间”规则生成逐点弱标签,通过15 ms滑动窗口和5 ms步长构造窗口级样本,并以目标点火时刻为中心引入高斯型时机感知权重,使模型在完成碰撞工况识别的同时重点学习毫秒级关键触发区域;以2层Bi-LSTM提取多通道碰撞信号的双向时序特征,结合类别逆频加权、负类窗口下采样,以及不破坏相对时序语义的幅值缩放与噪声扰动,缓解小样本与类别不平衡问题。推理阶段将模型输出的概率序列与工况阈值、连续窗口数和延时参数协同,形成可标定、可解释、可追溯的点火决策策略。基于独立测试集,从正负类触发率、宏平均点火时机绝对误差(SMAE)、5 ms与10 ms容差命中率(R5和R10),以及提前、滞后占比等方面进行综合评价。结果表明,本文模型在6类正面碰撞工况中的触发率为100%,在误触发、低速和侧向等负类工况中的误触发率为0%;SMAE为0.625 ms,R5与R10均为98.81%,其中,23、30、32、35、50 km/h工况的平均绝对误差均为0 ms,56 km/h工况为3.75 ms。消融实验表明,关闭时机感知权重、取消数据增强或采用过度时间扰动均会显著增大点火时机误差,Bi-LSTM主干在当前小样本弱监督条件下的时机对齐性能优于双向GRU与Temporal CNN。最佳点火时刻矩阵、弱标签生成、时机感知加权和显式策略协同能够有效统一“是否触发”与“何时触发”这2个目标,在保持负类严格抑制的同时实现毫秒级点火时机对齐。
针对汽车正面安全气囊点火决策在实车碰撞数据获取成本高、正类样本规模有限、逐时刻精确标注困难,以及触发可靠性与点火时机精度难以兼顾等问题,研究了基于弱监督时机感知学习的汽车正面安全气囊点火决策方法,构建相应的点火决策模型。依据实车碰撞试验中假人头部运动轨迹和气囊展开特性确定各正面工况的最佳点火时刻矩阵,并对多通道车身纵向加速度信号进行零相位滤波、时间原点归一、通道对齐和标准化处理;采用“幅值阈值+多通道一致性+最短持续时间”规则生成逐点弱标签,通过15 ms滑动窗口和5 ms步长构造窗口级样本,并以目标点火时刻为中心引入高斯型时机感知权重,使模型在完成碰撞工况识别的同时重点学习毫秒级关键触发区域;以2层Bi-LSTM提取多通道碰撞信号的双向时序特征,结合类别逆频加权、负类窗口下采样,以及不破坏相对时序语义的幅值缩放与噪声扰动,缓解小样本与类别不平衡问题。推理阶段将模型输出的概率序列与工况阈值、连续窗口数和延时参数协同,形成可标定、可解释、可追溯的点火决策策略。基于独立测试集,从正负类触发率、宏平均点火时机绝对误差(SMAE)、5 ms与10 ms容差命中率(R5和R10),以及提前、滞后占比等方面进行综合评价。结果表明,本文模型在6类正面碰撞工况中的触发率为100%,在误触发、低速和侧向等负类工况中的误触发率为0%;SMAE为0.625 ms,R5与R10均为98.81%,其中,23、30、32、35、50 km/h工况的平均绝对误差均为0 ms,56 km/h工况为3.75 ms。消融实验表明,关闭时机感知权重、取消数据增强或采用过度时间扰动均会显著增大点火时机误差,Bi-LSTM主干在当前小样本弱监督条件下的时机对齐性能优于双向GRU与Temporal CNN。最佳点火时刻矩阵、弱标签生成、时机感知加权和显式策略协同能够有效统一“是否触发”与“何时触发”这2个目标,在保持负类严格抑制的同时实现毫秒级点火时机对齐。
2026, 44(4): 37-47.
doi: 10.3963/j.issn.1674-4861.2026.04.004
摘要:
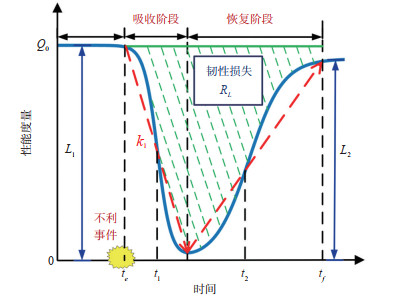
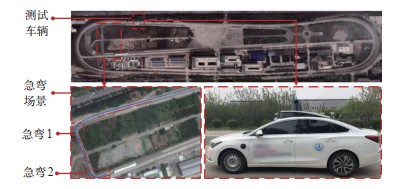
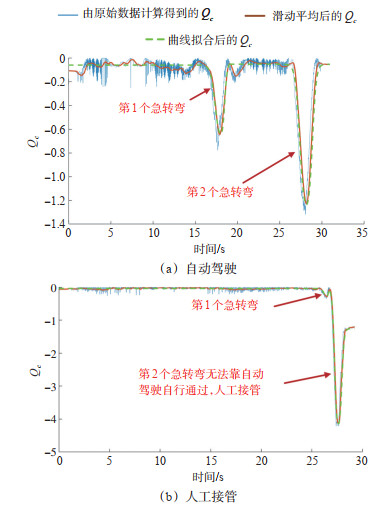
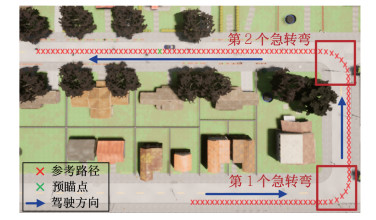
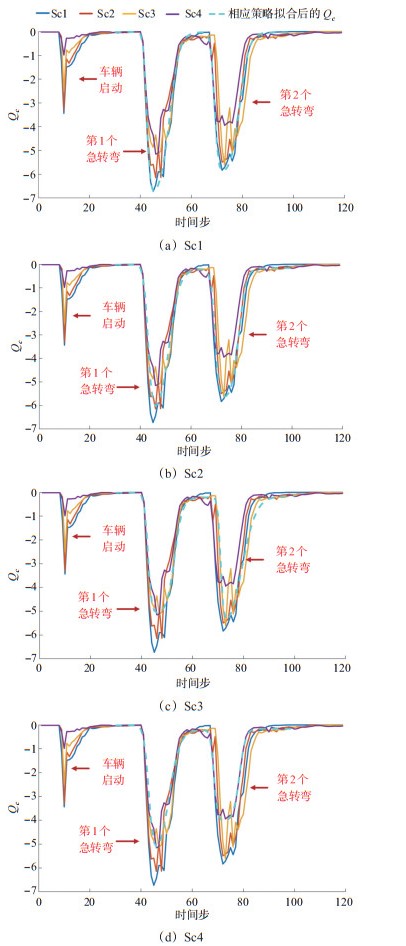
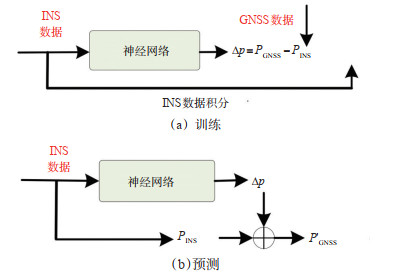
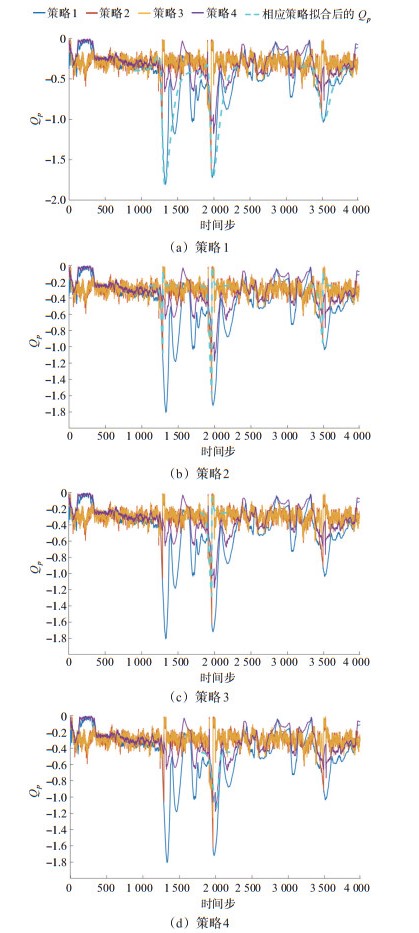
针对自动驾驶车辆在复杂动态环境中因内部子系统耦合、外部环境变化和多交通参与者交互等不确定性而面临关键功能退化、运行安全难以保障的问题,提出以功能为中心的韧性框架及其表征、量化和增强方法。将功能韧性形式化为由不利事件$A$、功能$F$和不确定性$U$组成的三元组($A, F, U$);基于性能曲线$Q(t)$的几何特性,从全局和局部2个维度评估功能韧性,全局维度以韧性损失$R_{L}$量化不利事件作用期间的功能损失,局部维度以性能曲线的局部几何特征刻画系统的吸收与恢复特性;归纳出以降低认知不确定性、优化功能性水平和引入性能反馈为核心的功能韧性增强原则。车辆横向控制案例针对纯跟踪控制器在急弯工况下的功能退化问题,设计融合实时车速与路径曲率的自适应预瞄距离计算方法,并引入横向误差的比例-积分-滑动平均微分反馈构成闭环校正;实车试验与仿真测试表明,所提策略在2个连续急弯处的韧性损失$R_{L}$分别由63.93降至49.50、由61.50降至45.58,性能下降$L_{1}$的绝对值分别由6.73减小至5.15、由5.83减小至3.94,恢复速度$k_{2}$分别由0.530提升至0.683、由0.565提升至0.864。车辆定位案例构建位置"预测-校正"网络,以全球导航卫星系统(global navigation satellite system,GNSS)定位误差为监督信息训练校正网络,提升GNSS信号中断时组合导航系统的定位功能韧性;3处GNSS信号中断场景下,预测-校正策略的定位功能韧性均优于航迹推算与"$p-\Delta p$"架构,第2处中断场景的韧性损失$R_{L}$由航迹推算的420.13降至141.41。结果表明,($A, F, U$)框架能够有效表征、量化和增强自动驾驶车辆的功能韧性,降低认知不确定性与优化功能性水平是提升功能韧性的有效途径。
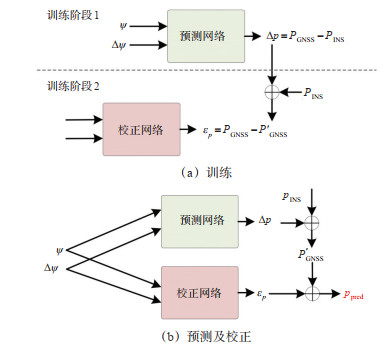
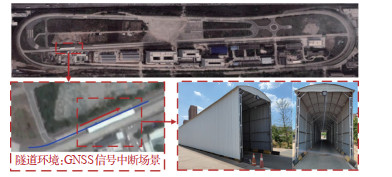
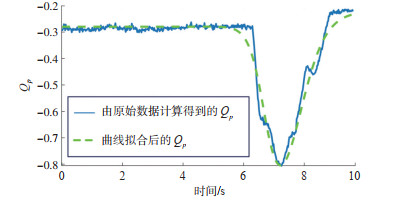
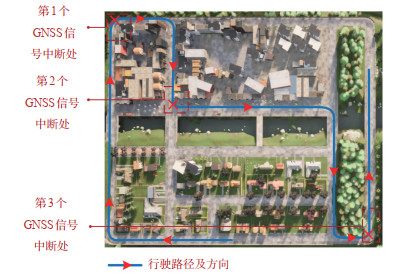
针对自动驾驶车辆在复杂动态环境中因内部子系统耦合、外部环境变化和多交通参与者交互等不确定性而面临关键功能退化、运行安全难以保障的问题,提出以功能为中心的韧性框架及其表征、量化和增强方法。将功能韧性形式化为由不利事件$A$、功能$F$和不确定性$U$组成的三元组($A, F, U$);基于性能曲线$Q(t)$的几何特性,从全局和局部2个维度评估功能韧性,全局维度以韧性损失$R_{L}$量化不利事件作用期间的功能损失,局部维度以性能曲线的局部几何特征刻画系统的吸收与恢复特性;归纳出以降低认知不确定性、优化功能性水平和引入性能反馈为核心的功能韧性增强原则。车辆横向控制案例针对纯跟踪控制器在急弯工况下的功能退化问题,设计融合实时车速与路径曲率的自适应预瞄距离计算方法,并引入横向误差的比例-积分-滑动平均微分反馈构成闭环校正;实车试验与仿真测试表明,所提策略在2个连续急弯处的韧性损失$R_{L}$分别由63.93降至49.50、由61.50降至45.58,性能下降$L_{1}$的绝对值分别由6.73减小至5.15、由5.83减小至3.94,恢复速度$k_{2}$分别由0.530提升至0.683、由0.565提升至0.864。车辆定位案例构建位置"预测-校正"网络,以全球导航卫星系统(global navigation satellite system,GNSS)定位误差为监督信息训练校正网络,提升GNSS信号中断时组合导航系统的定位功能韧性;3处GNSS信号中断场景下,预测-校正策略的定位功能韧性均优于航迹推算与"$p-\Delta p$"架构,第2处中断场景的韧性损失$R_{L}$由航迹推算的420.13降至141.41。结果表明,($A, F, U$)框架能够有效表征、量化和增强自动驾驶车辆的功能韧性,降低认知不确定性与优化功能性水平是提升功能韧性的有效途径。
2026, 44(4): 48-57.
doi: 10.3963/j.issn.1674-4861.2026.04.005
摘要:
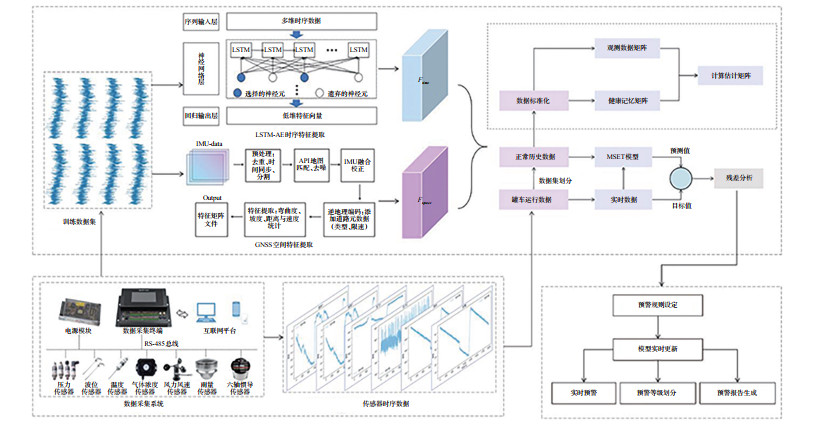
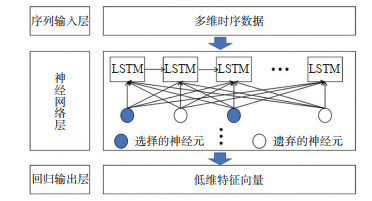
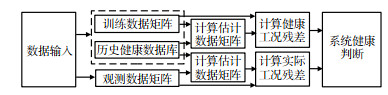
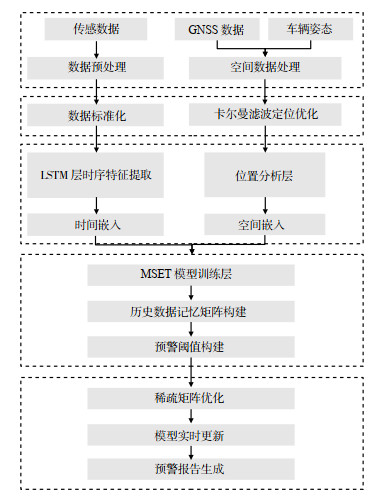
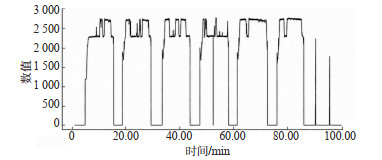
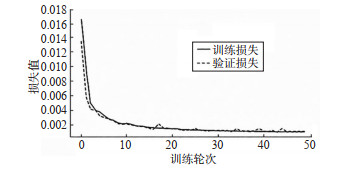
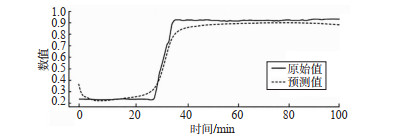
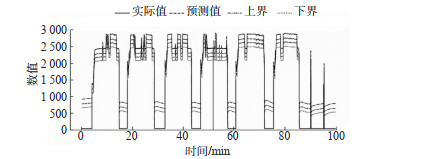
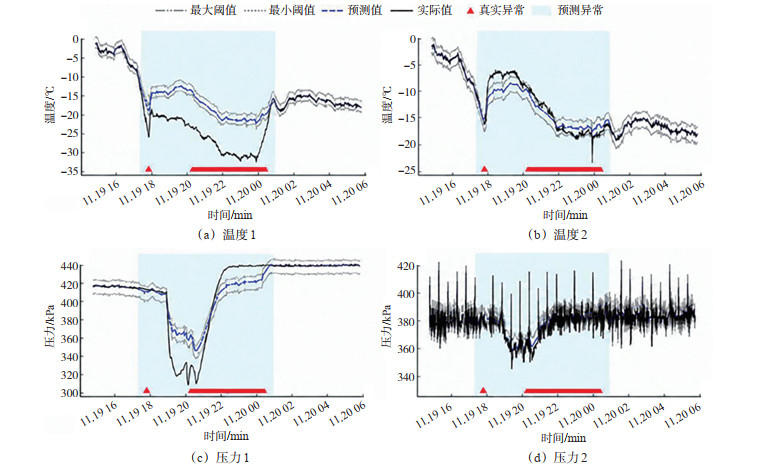
针对现有危化品运输罐车预警系统依赖固定阈值、难以刻画多源时空参数动态耦合关系而导致误报与漏报的问题,研究了基于长短期记忆自编码器与多元状态估计技术(long short-term memory autoencoder-multi-variate state estimation technique,LSTM-AE-MSET)的时空多参数安全动态预警模型。该模型以危化品罐车运行安全动态预警为目标,融合温度、压力、液位、倾角和振动等具有时空属性的多源传感器数据,并引入GNSS、IMU和API获取的道路空间信息,利用LSTM-AE提取时序特征与表征变量间的长期依赖关系,将高维输入映射至低维潜在空间;基于历史健康状态数据构建MSET记忆矩阵,通过状态估计与残差分析实现预警阈值的动态调整。采用田纳西-伊斯曼过程(Tennessee Eastman process,TEP)数据集验证模型有效性,数据集包含41个过程测量变量、12个操纵变量与21种故障模式,涵盖阶跃扰动、随机变化、阀门黏滞等典型异常。模型在TEP数据集上完成训练后迁移至罐车运行场景,用于识别不同时空条件下的温度突变、压力漂移、液位振荡等异常。结果表明,LSTM-AE-MSET模型的平均决定系数(R2) 值为0.621 8,均方误差值为4.301 4;其中位数分别达到0.998 5与0.000 1,表明模型在多数正常运行工况下具有优异的拟合能力;异常检测召回率由57%提升至88%,F1: 分数从60%提升至74%。与单一MSET方法相比,LSTM-AE-MSET模型整体准确率提高2%,漏报率降低72%。本文方法能够增强危化品运输罐车异常状态的识别能力,为复杂运行环境下的实时动态预警提供技术支持。
针对现有危化品运输罐车预警系统依赖固定阈值、难以刻画多源时空参数动态耦合关系而导致误报与漏报的问题,研究了基于长短期记忆自编码器与多元状态估计技术(long short-term memory autoencoder-multi-variate state estimation technique,LSTM-AE-MSET)的时空多参数安全动态预警模型。该模型以危化品罐车运行安全动态预警为目标,融合温度、压力、液位、倾角和振动等具有时空属性的多源传感器数据,并引入GNSS、IMU和API获取的道路空间信息,利用LSTM-AE提取时序特征与表征变量间的长期依赖关系,将高维输入映射至低维潜在空间;基于历史健康状态数据构建MSET记忆矩阵,通过状态估计与残差分析实现预警阈值的动态调整。采用田纳西-伊斯曼过程(Tennessee Eastman process,TEP)数据集验证模型有效性,数据集包含41个过程测量变量、12个操纵变量与21种故障模式,涵盖阶跃扰动、随机变化、阀门黏滞等典型异常。模型在TEP数据集上完成训练后迁移至罐车运行场景,用于识别不同时空条件下的温度突变、压力漂移、液位振荡等异常。结果表明,LSTM-AE-MSET模型的平均决定系数(R2) 值为0.621 8,均方误差值为4.301 4;其中位数分别达到0.998 5与0.000 1,表明模型在多数正常运行工况下具有优异的拟合能力;异常检测召回率由57%提升至88%,F1: 分数从60%提升至74%。与单一MSET方法相比,LSTM-AE-MSET模型整体准确率提高2%,漏报率降低72%。本文方法能够增强危化品运输罐车异常状态的识别能力,为复杂运行环境下的实时动态预警提供技术支持。
2026, 44(4): 58-67.
doi: 10.3963/j.issn.1674-4861.2026.04.006
摘要:
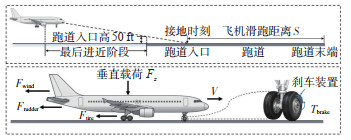
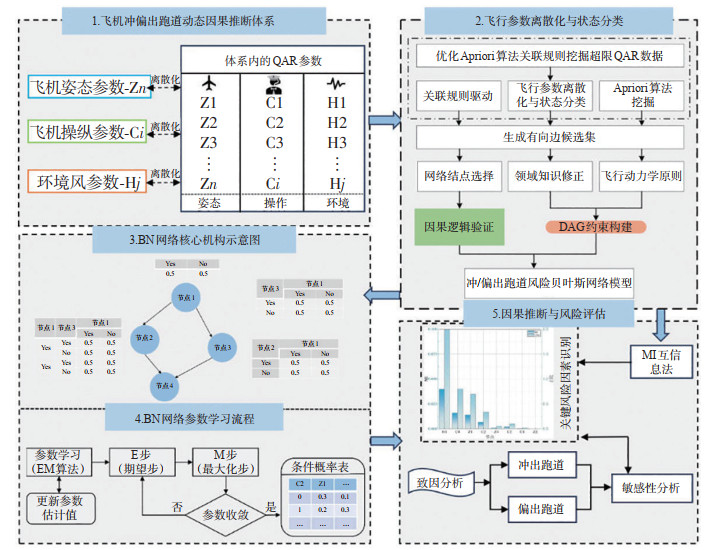
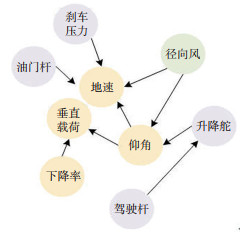
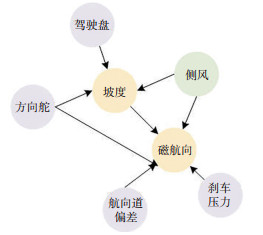
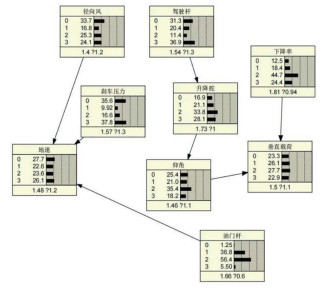
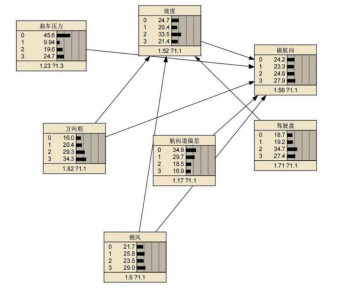
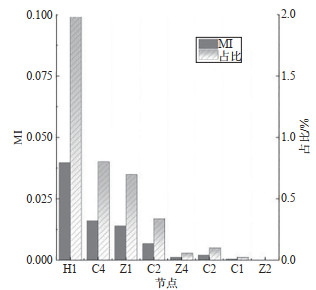
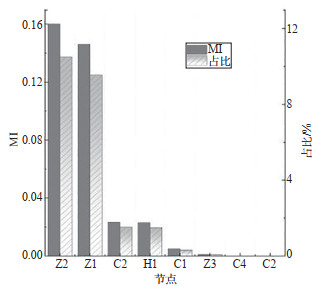
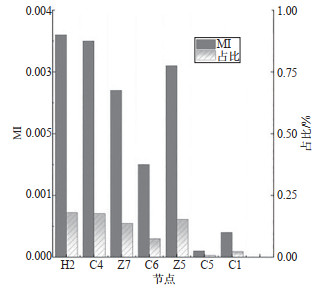
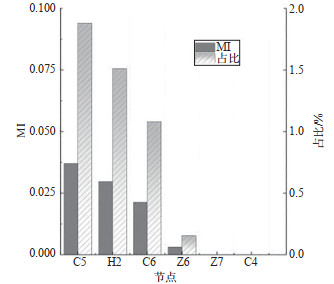
针对民航飞机着陆阶段冲偏出跑道风险因素关系复杂、统计关联难以直接反映飞行物理作用关系,以及关键风险路径缺乏量化诊断的问题,研究了融合关联规则与贝叶斯网络(Bayesian network,BN)的冲偏出跑道风险分析与路径识别方法。以某航空公司B737-800机队224条有效快速存取记录器(quick access recorder,QAR)着陆记录为基础,选取飞机状态、飞行员操纵和环境风3类15个关键参数,采用Apriori算法挖掘参数间的强关联关系形成BN候选连接,并依据冲出跑道能量耗散机理与偏出跑道侧向动力学机理对连接方向进行校验,剔除缺乏物理依据的统计关联,形成数据关联与飞行物理机理联合约束的网络结构。采用期望最大化(expectation-maximization,EM)算法学习网络参数,通过互信息(mutual information,MI)识别关键风险因素,结合贝叶斯反向推理与变异率(ratio of variation,ROV)对目标高风险状态下的上游关联路径进行量化诊断。结果表明:①地速处于高风险状态时,仰角与刹车压力对应路径的ROV值分别为0.348和0.306;②垂直载荷处于高风险状态时,下降率对应路径的ROV值为3.911;③偏出跑道中,坡度处于高风险状态时,方向舵位置对应路径的ROV值为0.222。量化结果区分了不同目标高风险状态下的关键上游关联路径,实现了冲偏出跑道风险分析由关键因素识别向关键路径量化诊断的拓展。
针对民航飞机着陆阶段冲偏出跑道风险因素关系复杂、统计关联难以直接反映飞行物理作用关系,以及关键风险路径缺乏量化诊断的问题,研究了融合关联规则与贝叶斯网络(Bayesian network,BN)的冲偏出跑道风险分析与路径识别方法。以某航空公司B737-800机队224条有效快速存取记录器(quick access recorder,QAR)着陆记录为基础,选取飞机状态、飞行员操纵和环境风3类15个关键参数,采用Apriori算法挖掘参数间的强关联关系形成BN候选连接,并依据冲出跑道能量耗散机理与偏出跑道侧向动力学机理对连接方向进行校验,剔除缺乏物理依据的统计关联,形成数据关联与飞行物理机理联合约束的网络结构。采用期望最大化(expectation-maximization,EM)算法学习网络参数,通过互信息(mutual information,MI)识别关键风险因素,结合贝叶斯反向推理与变异率(ratio of variation,ROV)对目标高风险状态下的上游关联路径进行量化诊断。结果表明:①地速处于高风险状态时,仰角与刹车压力对应路径的ROV值分别为0.348和0.306;②垂直载荷处于高风险状态时,下降率对应路径的ROV值为3.911;③偏出跑道中,坡度处于高风险状态时,方向舵位置对应路径的ROV值为0.222。量化结果区分了不同目标高风险状态下的关键上游关联路径,实现了冲偏出跑道风险分析由关键因素识别向关键路径量化诊断的拓展。
2026, 44(4): 68-78.
doi: 10.3963/j.issn.1674-4861.2026.04.007
摘要:
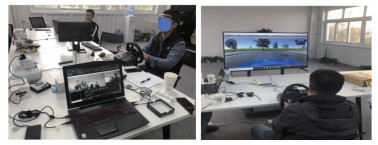
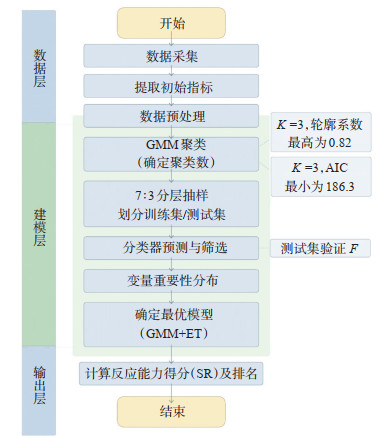
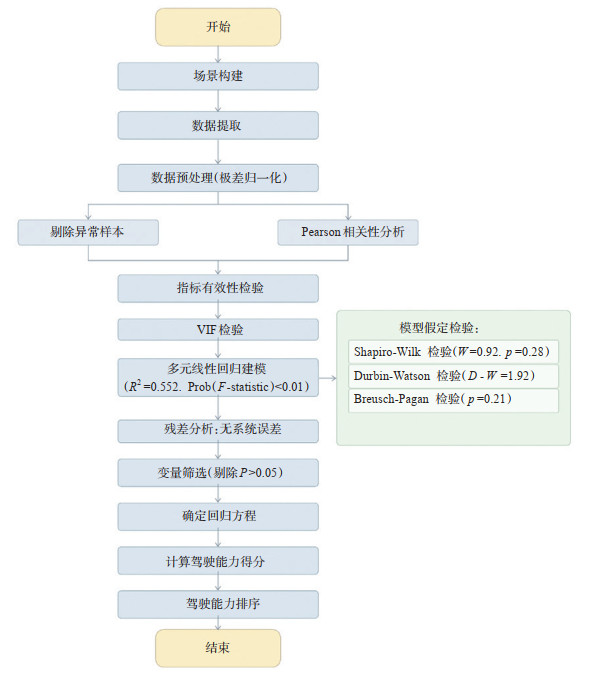
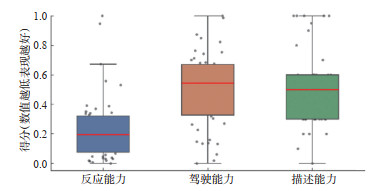
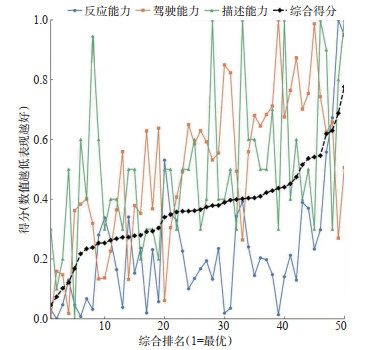
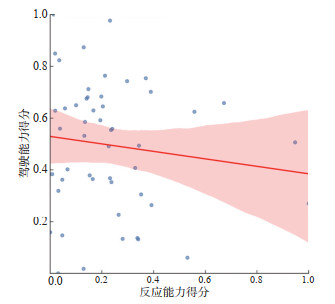
针对当前自动驾驶测试安全员(以下简称"安全员")综合能力评价缺乏可量化、可操作的评估体系,以及现有驾驶人评价框架无法覆盖"监控-接管-反馈"全职责链条的问题,从自动驾驶测试安全员的岗位特性出发,构建了涵盖反应能力、驾驶能力和描述能力3个维度的综合能力评价指标体系。选取50名一线安全员,设计涵盖无驾驶任务、人工驾驶和自动驾驶3种模式的分阶段实验,采集反应时间、驾驶操作和问题描述等6类13项原始数据。在反应能力评价方面,以反应时间均值、方差和错误次数为核心指标,对高斯混合模型(Gaussian mixture model,GMM)与极端随机树(extremely randomized trees,ET)、随机森林(random forest,RF)、极端梯度提升(eXtreme gradient boosting,XGBoost)等6种算法组合进行比较,经"聚类质量-信息保留度-变量利用充分性—分类精度"四级递进筛选,通过轮廓系数(0.82)、赤池信息准则(186.3)、权重分布均匀度和PRF(查准率、查全率、$F_{1}$分数)等多维指标综合筛选,确定GMM+ET为反应能力最优评价模型,查准率、查全率和$F_{1}$分数均达到1.00,十折交叉验证平均准确率为0.99。在驾驶能力评价方面,构建以事故发生次数为因变量的多元线性回归模型(调整后$R^{2}=0.552, \operatorname{Prob} $(F-statistic)$<0.01$),识别出最大制动值、平均油门程度和最佳速度差值为影响驾驶能力的3个核心指标。在描述能力评价方面,采用多专家分级评分法,从准确度与精炼度2个维度对安全员的问题反馈质量进行量化评定。依据事故归因统计与德尔菲法专家校准,确定反应能力、驾驶能力和描述能力的权重分别为0.402、0.496、0.102。结果表明: 3项能力维度相互独立,反应能力与驾驶能力的皮尔逊相关系数为- 0.123;驾驶能力得分与综合排名的相关性最强($r=0.87$),是影响综合能力的核心因素;GMM+ ET融合模型的十折交叉验证平均准确率为$0.99 、F_{1}$分数为1.00,在变量利用充分性与评价精度上显著优于GMM+RF(F1均值0.63)与k-means+XGBoost(F1均值0.58)。
针对当前自动驾驶测试安全员(以下简称"安全员")综合能力评价缺乏可量化、可操作的评估体系,以及现有驾驶人评价框架无法覆盖"监控-接管-反馈"全职责链条的问题,从自动驾驶测试安全员的岗位特性出发,构建了涵盖反应能力、驾驶能力和描述能力3个维度的综合能力评价指标体系。选取50名一线安全员,设计涵盖无驾驶任务、人工驾驶和自动驾驶3种模式的分阶段实验,采集反应时间、驾驶操作和问题描述等6类13项原始数据。在反应能力评价方面,以反应时间均值、方差和错误次数为核心指标,对高斯混合模型(Gaussian mixture model,GMM)与极端随机树(extremely randomized trees,ET)、随机森林(random forest,RF)、极端梯度提升(eXtreme gradient boosting,XGBoost)等6种算法组合进行比较,经"聚类质量-信息保留度-变量利用充分性—分类精度"四级递进筛选,通过轮廓系数(0.82)、赤池信息准则(186.3)、权重分布均匀度和PRF(查准率、查全率、$F_{1}$分数)等多维指标综合筛选,确定GMM+ET为反应能力最优评价模型,查准率、查全率和$F_{1}$分数均达到1.00,十折交叉验证平均准确率为0.99。在驾驶能力评价方面,构建以事故发生次数为因变量的多元线性回归模型(调整后$R^{2}=0.552, \operatorname{Prob} $(F-statistic)$<0.01$),识别出最大制动值、平均油门程度和最佳速度差值为影响驾驶能力的3个核心指标。在描述能力评价方面,采用多专家分级评分法,从准确度与精炼度2个维度对安全员的问题反馈质量进行量化评定。依据事故归因统计与德尔菲法专家校准,确定反应能力、驾驶能力和描述能力的权重分别为0.402、0.496、0.102。结果表明: 3项能力维度相互独立,反应能力与驾驶能力的皮尔逊相关系数为- 0.123;驾驶能力得分与综合排名的相关性最强($r=0.87$),是影响综合能力的核心因素;GMM+ ET融合模型的十折交叉验证平均准确率为$0.99 、F_{1}$分数为1.00,在变量利用充分性与评价精度上显著优于GMM+RF(F1均值0.63)与k-means+XGBoost(F1均值0.58)。
交通信息与安全
Journal of Transport Information and Safety
(1983年创刊 双月刊 )
曾用刊名:《交通与计算机》
主管单位:中华人民共和国教育部
主办单位:武汉理工大学
协办单位:
中国人工智能学会智能交通专业委员会
主 编:钟 鸣
副 主 编:马 勇 胡钊政 杜志刚
领域主编:陈再刚 杜文博 汪 磊
吕能超 黄亚敏 郑士源
执行主编:徐 堃
编辑出版:
《交通信息与安全》编辑部
地 址:
湖北省武汉市武昌区和平大道武汉理工大学余家头校区125信箱
邮 编:430063
电话/传真:027-86580355
E-mail:jtjsj@vip.163.com
官方网站:http://www.jtxa.net/
邮发代号:38-94
国内刊号:CN 42-1781/U
国际刊号:ISSN 1674-4861
期刊收录
- 《中文核心期刊要目总览》入编期刊
- 中国科学引文数据库(CSCD)来源期刊
- 中国科技核心期刊
- RCCSE中国核心学术期刊(A)
- 中国学术期刊综合评价数据库(CAJ-CED)收录
- 中国科技论文与引文数据库(CSTPCD)收录
- 中国核心期刊(遴选)数据库收录
- 中文科技期刊数据库收录
- 中国期刊网(CNKI)收录
- 《中国学术期刊(光盘版)收录》
- 中国终身教育学术研究数据库总库收录
- 日本科学技术振兴机构数据库(JST)收录
- 《世界期刊影响力指数(WJCI)报告》(2020科技版)