留言板

尊敬的读者、作者、审稿人, 关于本刊的投稿、审稿、编辑和出版的任何问题, 您可以本页添加留言。我们将尽快给您答复。谢谢您的支持!

姓名
邮箱
手机号码
标题
留言内容
验证码

当期目录

2026年  第44卷  第4期

本期导读
2026, 44(4): .
摘要(23) HTML (18) PDF(0)
摘要:
综述
城市轨道交通客货共运研究进展与趋势
何赏璐, 刘梦蝶, 叶茂, 郑天霖
2026, 44(4): 1-12. doi: 10.3963/j.issn.1674-4861.2026.04.001
摘要(30) HTML (14) PDF(1)
摘要:
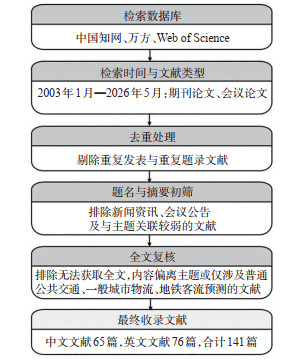
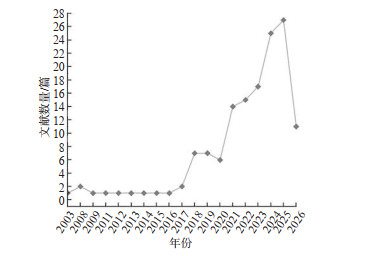
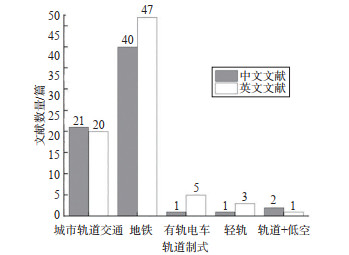
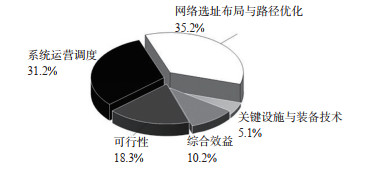
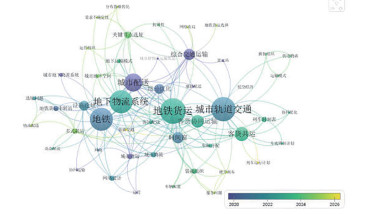
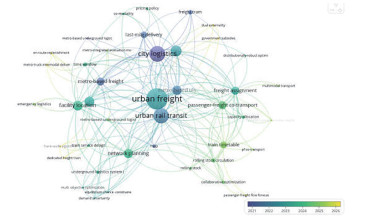
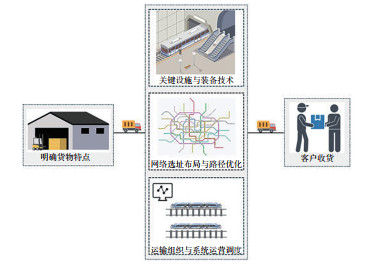
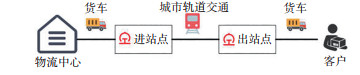
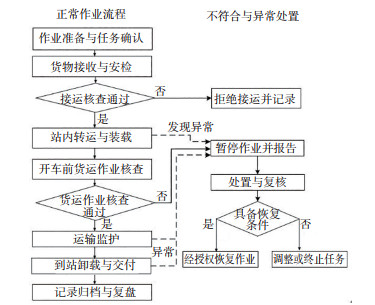
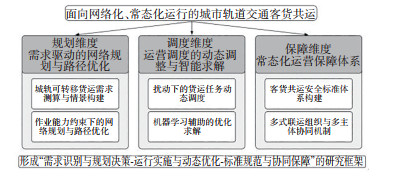
为系统梳理城市轨道交通客货共运的研究进展, 分析其研究热点、实践特征和现存问题, 基于2003年1月—2026年5月从中国知网(China national knowledge Infrastructure, CNKI)、万方和Web of Science数据库检索获得的141篇文献, 采用文献统计分析、关键词共现分析和内容归纳相结合的方法, 结合国内外典型实践案例开展对比分析。研究结果表明: 城市轨道交通客货共运研究自2018年起增长较快, 研究对象以地铁系统为主, 研究热点集中于网络选址布局与路径优化、系统运营调度, 前者已由站点选址或运输路径的单独优化拓展至选址-分配-路径联合决策, 后者则由既定客运时刻表下的运能分配拓展至编组、时刻表与货流分配协同优化; 现有研究以运筹学方法为主, 仿真主要用于参数测算与方案检验, 机器学习方法主要用于需求处理与辅助评价。现有研究存在的问题包括: ①货运需求缺乏实证校准, 作业能力与规划调度决策之间的关联分析不足; ②扰动下的任务调整与机器学习辅助求解研究不足; ③设施装备缺少实际工况验证, 专项安全标准未形成, 多主体协同与多式联运衔接机制不完善。实践模式由早期专用系统转向既有线路复用, 中国近期试点多采用单线捎带运输或客货共载, 持续运行主要受稳定货源、运营经济性、安全边界和政策支持条件制约。未来研究主要集中在基于实证需求并考虑作业能力的网络规划, 扰动下的货运任务动态调度与智能求解、货物准入、运输安全、设施改造标准完善, 轨道运输与地面、低空配送衔接和多主体协同治理等方面。
考虑空域环境的低空航路规划方法研究综述
周祉艺, 郭军华, 严利鑫
2026, 44(4): 13-23. doi: 10.3963/j.issn.1674-4861.2026.04.002
摘要(25) HTML (9) PDF(0)
摘要:
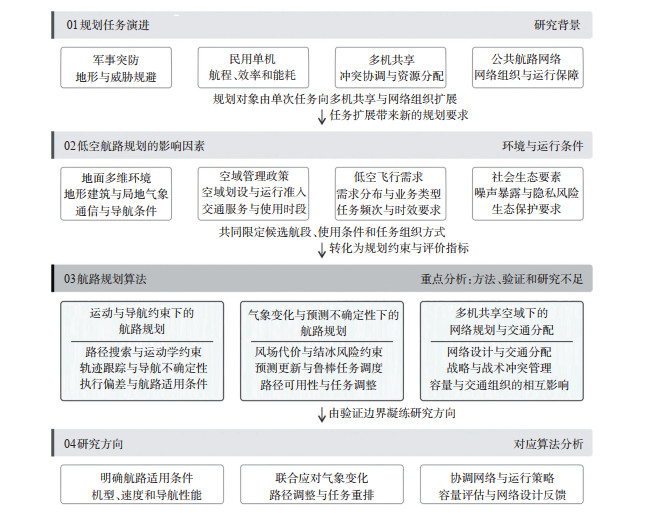
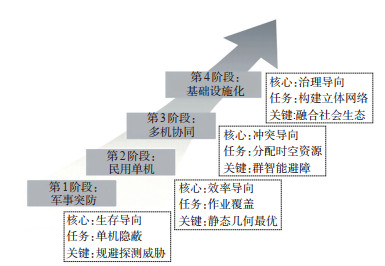
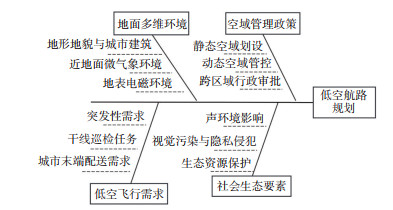
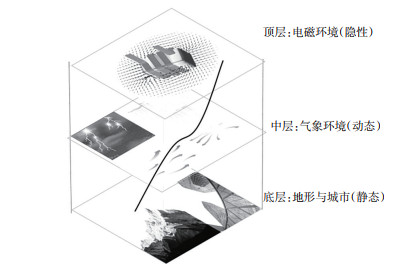
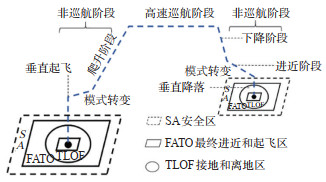
低空飞行活动的增加及应用场景的拓展,对航路规划的安全性、环境适应性和多机运行组织提出了更高要求。围绕复杂空域环境下的低空航路规划,以任务演进、影响因素、规划算法3个层面系统梳理研究进展,为航路设计与运行条件确定提供参考。根据规划对象的拓展过程,将低空航路规划划分为军事突防、民用单机、多机协同和基础设施网络化4个阶段,并归纳各阶段的核心约束与优化目标。在影响因素方面,从地面环境、空域管理、飞行需求和社会生态条件出发,归纳各类因素的建模方式,并将其作用区分为限制航路使用资格的约束条件与影响方案比较的代价因素。在规划算法方面: ①面向复杂空间中的航路可执行性,采用势场引导、自适应采样、运动学约束改善路径搜索与航段连接,通过规划与跟踪一体化、导航不确定性建模,将执行过程与碰撞风险纳入规划;②面向气象变化下的安全与效率需求,采用地形风场建模、结冰风险约束和分布鲁棒优化,分别降低飞行代价、限定可行路径和减少配送延误;③面向多机共享空域,采用网络与需求联合设计、准动态交通分配,以及战略与战术联合冲突管理,将规划对象由单次任务扩展至航路网络及其时空资源配置。研究表明,低空航路规划算法已由几何避障发展至运动学适配、导航风险评价和网络交通分配,但相关管理规则难以直接纳入规划模型,环境指标尚未形成分级使用标准,算法验证多停留于单次任务,制约公共航路网络的持续运行。未来,面向航路安全使用需求,开展异质飞行器的安全裕度与运行条件研究,完善气象预测不确定性下的航路调整与任务重排方法;面向航路持续运行需求,研究执行偏差反馈下的容量配置与备选通道设计,协调正常运行效率与异常恢复能力。
交通安全
基于弱监督时机感知学习的汽车正面安全气囊点火决策模型
陈晨, 卢玮涛, 李宾, 黄冬子, 熊钊, 钱闯, 陈岩硕
2026, 44(4): 24-36. doi: 10.3963/j.issn.1674-4861.2026.04.003
摘要(17) HTML (10) PDF(0)
摘要:
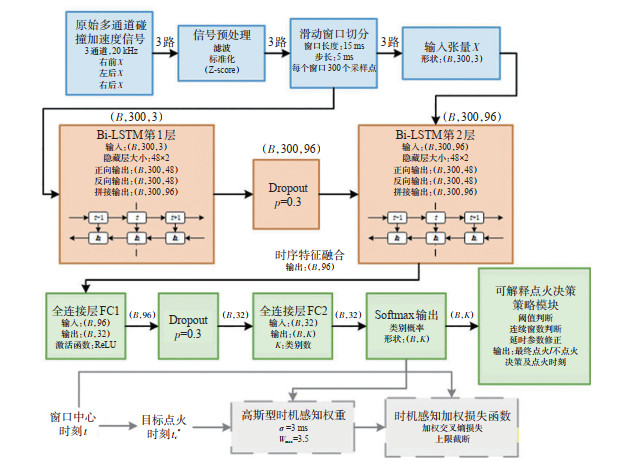
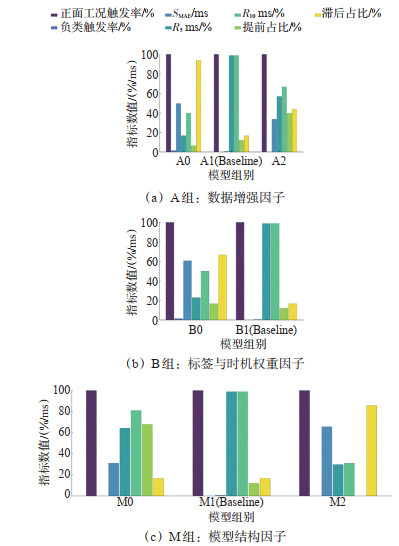
针对汽车正面安全气囊点火决策在实车碰撞数据获取成本高、正类样本规模有限、逐时刻精确标注困难,以及触发可靠性与点火时机精度难以兼顾等问题,研究了基于弱监督时机感知学习的汽车正面安全气囊点火决策方法,构建相应的点火决策模型。依据实车碰撞试验中假人头部运动轨迹和气囊展开特性确定各正面工况的最佳点火时刻矩阵,并对多通道车身纵向加速度信号进行零相位滤波、时间原点归一、通道对齐和标准化处理;采用“幅值阈值+多通道一致性+最短持续时间”规则生成逐点弱标签,通过15 ms滑动窗口和5 ms步长构造窗口级样本,并以目标点火时刻为中心引入高斯型时机感知权重,使模型在完成碰撞工况识别的同时重点学习毫秒级关键触发区域;以2层Bi-LSTM提取多通道碰撞信号的双向时序特征,结合类别逆频加权、负类窗口下采样,以及不破坏相对时序语义的幅值缩放与噪声扰动,缓解小样本与类别不平衡问题。推理阶段将模型输出的概率序列与工况阈值、连续窗口数和延时参数协同,形成可标定、可解释、可追溯的点火决策策略。基于独立测试集,从正负类触发率、宏平均点火时机绝对误差(SMAE)、5 ms与10 ms容差命中率(R5和R10),以及提前、滞后占比等方面进行综合评价。结果表明,本文模型在6类正面碰撞工况中的触发率为100%,在误触发、低速和侧向等负类工况中的误触发率为0%;SMAE为0.625 ms,R5与R10均为98.81%,其中,23、30、32、35、50 km/h工况的平均绝对误差均为0 ms,56 km/h工况为3.75 ms。消融实验表明,关闭时机感知权重、取消数据增强或采用过度时间扰动均会显著增大点火时机误差,Bi-LSTM主干在当前小样本弱监督条件下的时机对齐性能优于双向GRU与Temporal CNN。最佳点火时刻矩阵、弱标签生成、时机感知加权和显式策略协同能够有效统一“是否触发”与“何时触发”这2个目标,在保持负类严格抑制的同时实现毫秒级点火时机对齐。
自动驾驶车辆功能韧性研究: 横向控制与定位案例
方煜坤, 闵海根, 胡功达, 赵祥模
2026, 44(4): 37-47. doi: 10.3963/j.issn.1674-4861.2026.04.004
摘要(15) HTML (9) PDF(0)
摘要:
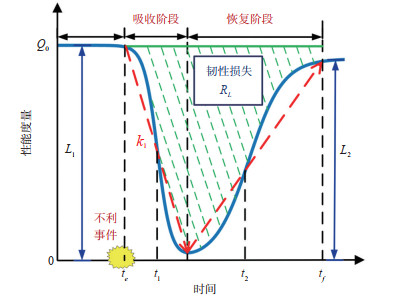
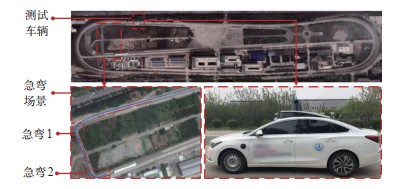
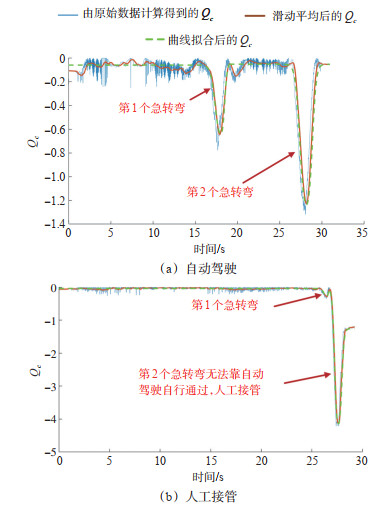
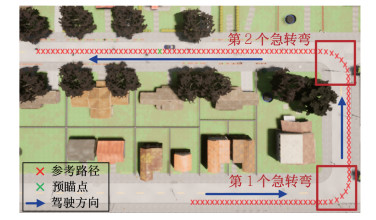
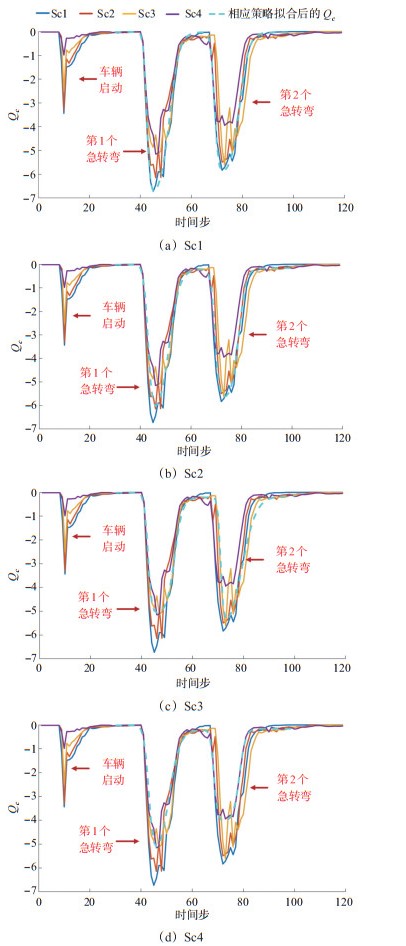
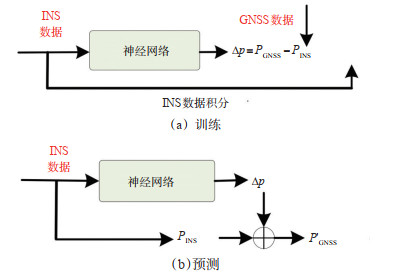
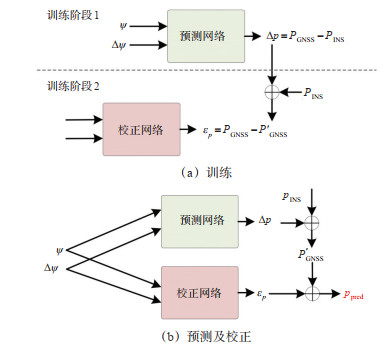
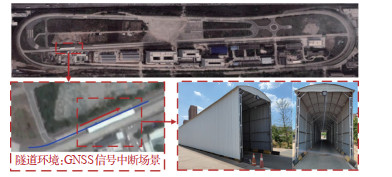
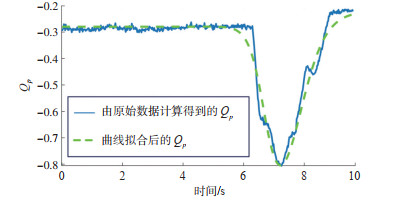
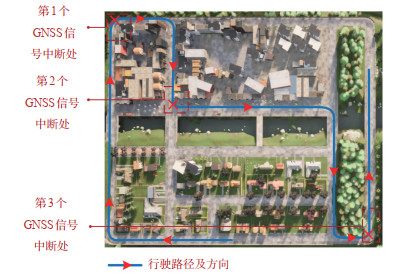
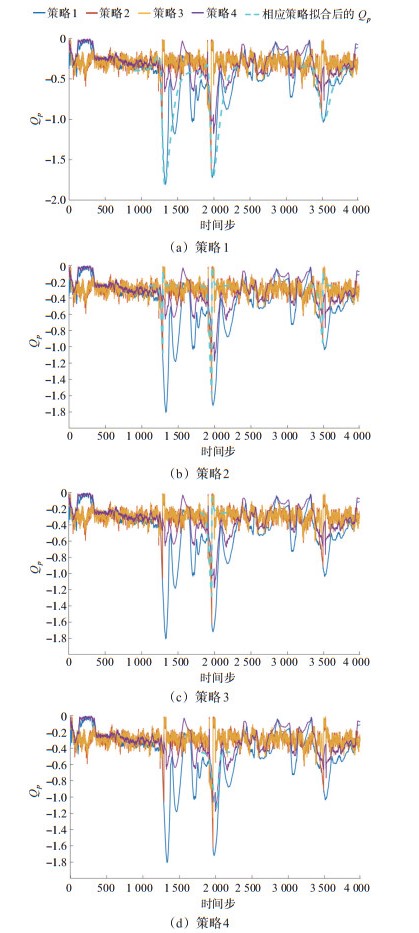
针对自动驾驶车辆在复杂动态环境中因内部子系统耦合、外部环境变化和多交通参与者交互等不确定性而面临关键功能退化、运行安全难以保障的问题,提出以功能为中心的韧性框架及其表征、量化和增强方法。将功能韧性形式化为由不利事件$A$、功能$F$和不确定性$U$组成的三元组($A, F, U$);基于性能曲线$Q(t)$的几何特性,从全局和局部2个维度评估功能韧性,全局维度以韧性损失$R_{L}$量化不利事件作用期间的功能损失,局部维度以性能曲线的局部几何特征刻画系统的吸收与恢复特性;归纳出以降低认知不确定性、优化功能性水平和引入性能反馈为核心的功能韧性增强原则。车辆横向控制案例针对纯跟踪控制器在急弯工况下的功能退化问题,设计融合实时车速与路径曲率的自适应预瞄距离计算方法,并引入横向误差的比例-积分-滑动平均微分反馈构成闭环校正;实车试验与仿真测试表明,所提策略在2个连续急弯处的韧性损失$R_{L}$分别由63.93降至49.50、由61.50降至45.58,性能下降$L_{1}$的绝对值分别由6.73减小至5.15、由5.83减小至3.94,恢复速度$k_{2}$分别由0.530提升至0.683、由0.565提升至0.864。车辆定位案例构建位置"预测-校正"网络,以全球导航卫星系统(global navigation satellite system,GNSS)定位误差为监督信息训练校正网络,提升GNSS信号中断时组合导航系统的定位功能韧性;3处GNSS信号中断场景下,预测-校正策略的定位功能韧性均优于航迹推算与"$p-\Delta p$"架构,第2处中断场景的韧性损失$R_{L}$由航迹推算的420.13降至141.41。结果表明,($A, F, U$)框架能够有效表征、量化和增强自动驾驶车辆的功能韧性,降低认知不确定性与优化功能性水平是提升功能韧性的有效途径。
时空多参数下的危化品罐车安全动态预警模型
廖征东, 周受钦, 王灿, 雷高攀, 刘翊, 卢东艳
2026, 44(4): 48-57. doi: 10.3963/j.issn.1674-4861.2026.04.005
摘要(19) HTML (16) PDF(0)
摘要:
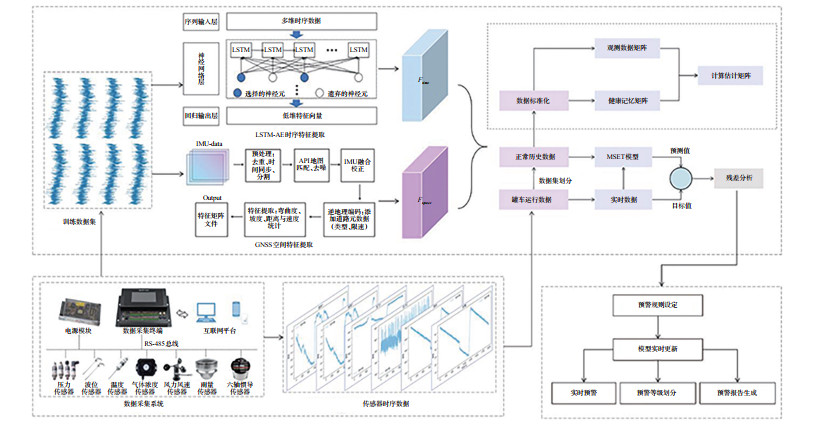
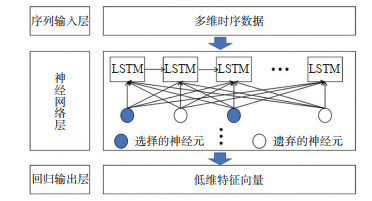
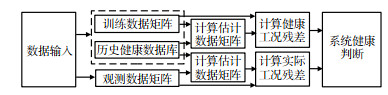
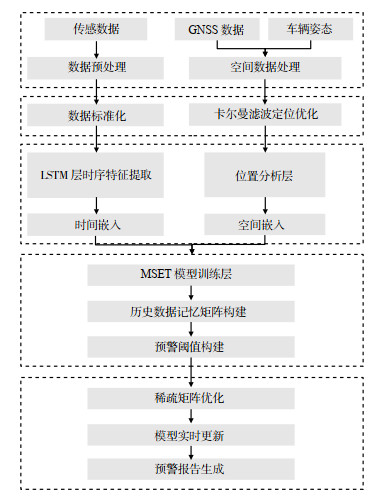
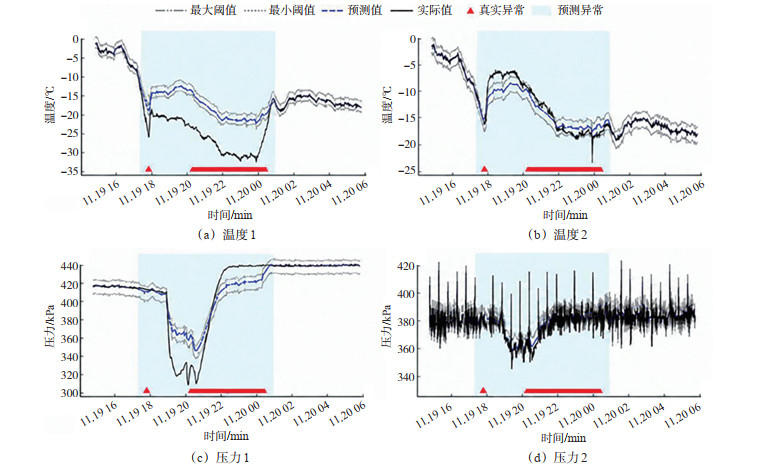
针对现有危化品运输罐车预警系统依赖固定阈值、难以刻画多源时空参数动态耦合关系而导致误报与漏报的问题,研究了基于长短期记忆自编码器与多元状态估计技术(long short-term memory autoencoder-multi-variate state estimation technique,LSTM-AE-MSET)的时空多参数安全动态预警模型。该模型以危化品罐车运行安全动态预警为目标,融合温度、压力、液位、倾角和振动等具有时空属性的多源传感器数据,并引入GNSS、IMU和API获取的道路空间信息,利用LSTM-AE提取时序特征与表征变量间的长期依赖关系,将高维输入映射至低维潜在空间;基于历史健康状态数据构建MSET记忆矩阵,通过状态估计与残差分析实现预警阈值的动态调整。采用田纳西-伊斯曼过程(Tennessee Eastman process,TEP)数据集验证模型有效性,数据集包含41个过程测量变量、12个操纵变量与21种故障模式,涵盖阶跃扰动、随机变化、阀门黏滞等典型异常。模型在TEP数据集上完成训练后迁移至罐车运行场景,用于识别不同时空条件下的温度突变、压力漂移、液位振荡等异常。结果表明,LSTM-AE-MSET模型的平均决定系数(R2) 值为0.621 8,均方误差值为4.301 4;其中位数分别达到0.998 5与0.000 1,表明模型在多数正常运行工况下具有优异的拟合能力;异常检测召回率由57%提升至88%,F1: 分数从60%提升至74%。与单一MSET方法相比,LSTM-AE-MSET模型整体准确率提高2%,漏报率降低72%。本文方法能够增强危化品运输罐车异常状态的识别能力,为复杂运行环境下的实时动态预警提供技术支持。
基于贝叶斯网络的着陆阶段冲偏出跑道事件风险因素分析与路径识别方法
齐心歌, 杨瑞桐, 雷博文, 刘畅
2026, 44(4): 58-67. doi: 10.3963/j.issn.1674-4861.2026.04.006
摘要(16) HTML (12) PDF(0)
摘要:
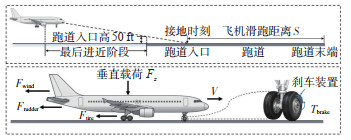
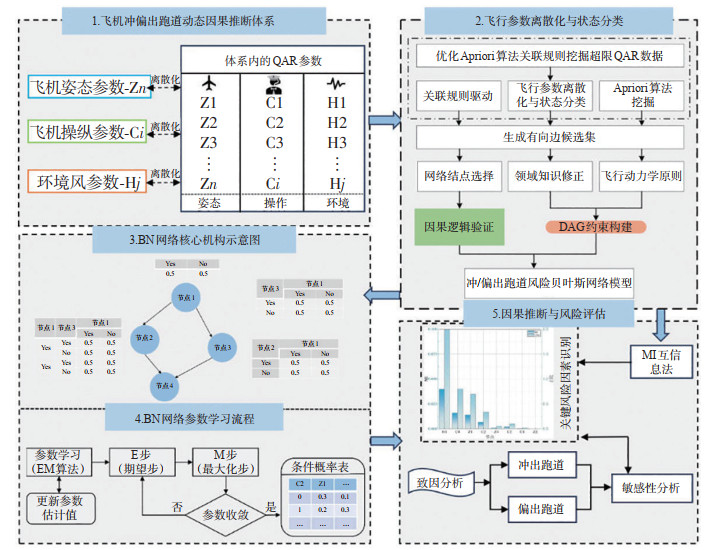
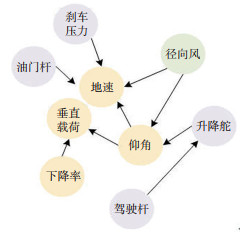
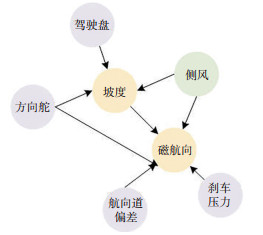
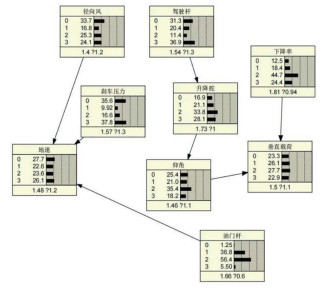
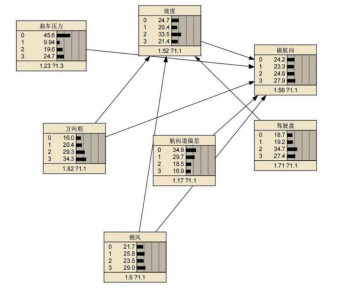
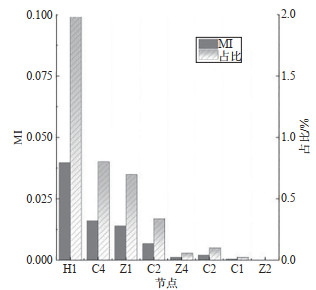
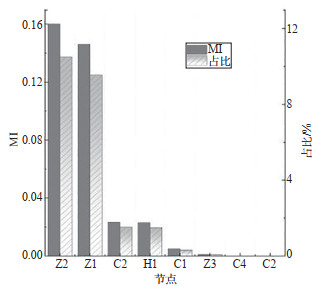
针对民航飞机着陆阶段冲偏出跑道风险因素关系复杂、统计关联难以直接反映飞行物理作用关系,以及关键风险路径缺乏量化诊断的问题,研究了融合关联规则与贝叶斯网络(Bayesian network,BN)的冲偏出跑道风险分析与路径识别方法。以某航空公司B737-800机队224条有效快速存取记录器(quick access recorder,QAR)着陆记录为基础,选取飞机状态、飞行员操纵和环境风3类15个关键参数,采用Apriori算法挖掘参数间的强关联关系形成BN候选连接,并依据冲出跑道能量耗散机理与偏出跑道侧向动力学机理对连接方向进行校验,剔除缺乏物理依据的统计关联,形成数据关联与飞行物理机理联合约束的网络结构。采用期望最大化(expectation-maximization,EM)算法学习网络参数,通过互信息(mutual information,MI)识别关键风险因素,结合贝叶斯反向推理与变异率(ratio of variation,ROV)对目标高风险状态下的上游关联路径进行量化诊断。结果表明:①地速处于高风险状态时,仰角与刹车压力对应路径的ROV值分别为0.348和0.306;②垂直载荷处于高风险状态时,下降率对应路径的ROV值为3.911;③偏出跑道中,坡度处于高风险状态时,方向舵位置对应路径的ROV值为0.222。量化结果区分了不同目标高风险状态下的关键上游关联路径,实现了冲偏出跑道风险分析由关键因素识别向关键路径量化诊断的拓展。
自动驾驶汽车测试安全员综合能力评价方法
缪明月, 裴舜嗣, 顾礼源, 赵方霞, 黄利华, 赖见辉
2026, 44(4): 68-78. doi: 10.3963/j.issn.1674-4861.2026.04.007
摘要(18) HTML (10) PDF(0)
摘要:
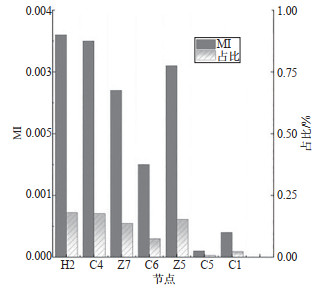
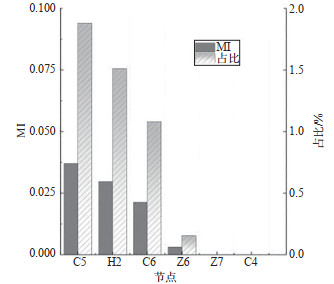
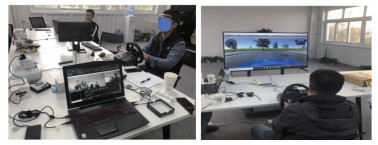
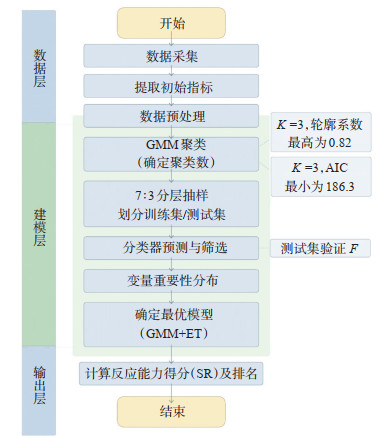
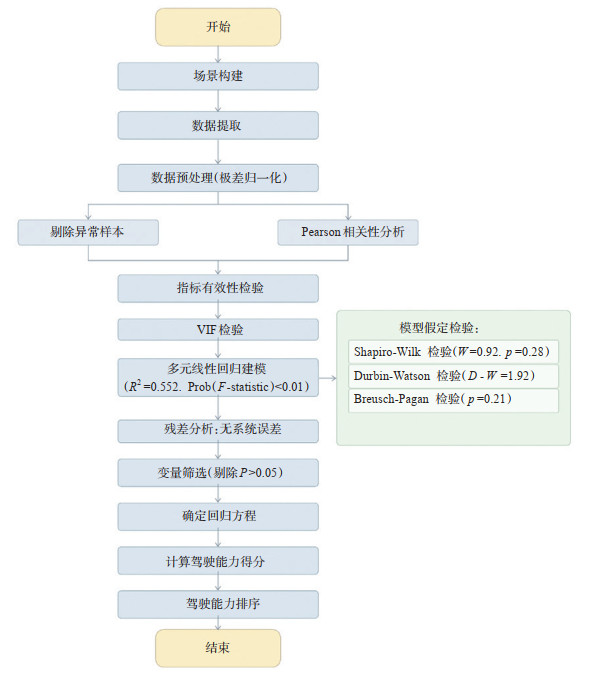
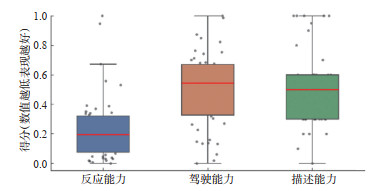
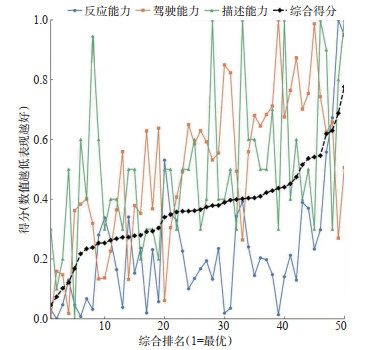
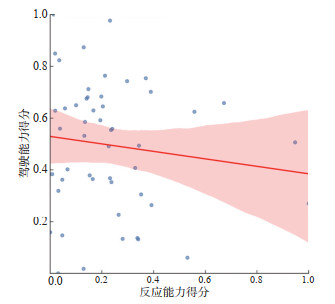
针对当前自动驾驶测试安全员(以下简称"安全员")综合能力评价缺乏可量化、可操作的评估体系,以及现有驾驶人评价框架无法覆盖"监控-接管-反馈"全职责链条的问题,从自动驾驶测试安全员的岗位特性出发,构建了涵盖反应能力、驾驶能力和描述能力3个维度的综合能力评价指标体系。选取50名一线安全员,设计涵盖无驾驶任务、人工驾驶和自动驾驶3种模式的分阶段实验,采集反应时间、驾驶操作和问题描述等6类13项原始数据。在反应能力评价方面,以反应时间均值、方差和错误次数为核心指标,对高斯混合模型(Gaussian mixture model,GMM)与极端随机树(extremely randomized trees,ET)、随机森林(random forest,RF)、极端梯度提升(eXtreme gradient boosting,XGBoost)等6种算法组合进行比较,经"聚类质量-信息保留度-变量利用充分性—分类精度"四级递进筛选,通过轮廓系数(0.82)、赤池信息准则(186.3)、权重分布均匀度和PRF(查准率、查全率、$F_{1}$分数)等多维指标综合筛选,确定GMM+ET为反应能力最优评价模型,查准率、查全率和$F_{1}$分数均达到1.00,十折交叉验证平均准确率为0.99。在驾驶能力评价方面,构建以事故发生次数为因变量的多元线性回归模型(调整后$R^{2}=0.552, \operatorname{Prob} $(F-statistic)$<0.01$),识别出最大制动值、平均油门程度和最佳速度差值为影响驾驶能力的3个核心指标。在描述能力评价方面,采用多专家分级评分法,从准确度与精炼度2个维度对安全员的问题反馈质量进行量化评定。依据事故归因统计与德尔菲法专家校准,确定反应能力、驾驶能力和描述能力的权重分别为0.402、0.496、0.102。结果表明: 3项能力维度相互独立,反应能力与驾驶能力的皮尔逊相关系数为- 0.123;驾驶能力得分与综合排名的相关性最强($r=0.87$),是影响综合能力的核心因素;GMM+ ET融合模型的十折交叉验证平均准确率为$0.99 、F_{1}$分数为1.00,在变量利用充分性与评价精度上显著优于GMM+RF(F1均值0.63)与k-means+XGBoost(F1均值0.58)。
交通信息工程与控制
AIS信息辅助的SAR图像中船舶身份关联识别方法
范亮, 徐紫东, 张笛, 孙永强, 朱小东
2026, 44(4): 79-89. doi: 10.3963/j.issn.1674-4861.2026.04.008
摘要(98) HTML (16) PDF(0)
摘要:
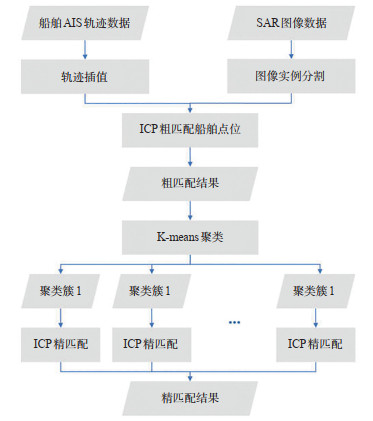
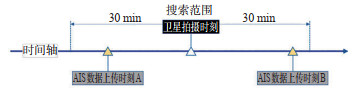
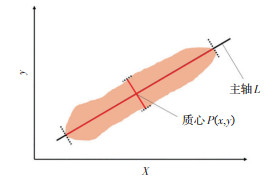
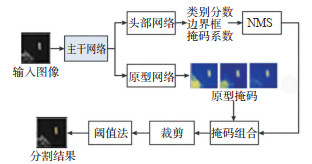
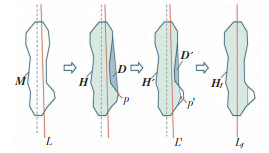
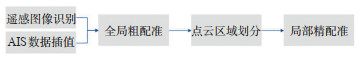
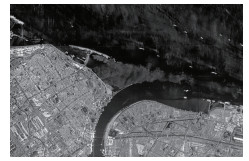
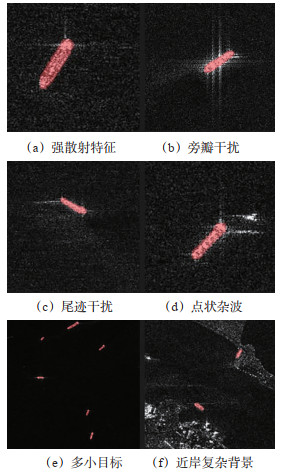
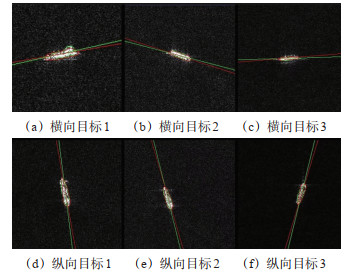
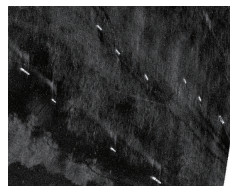
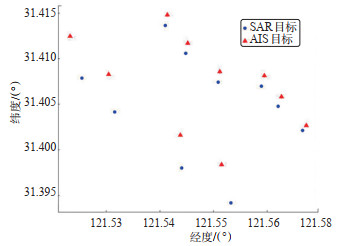
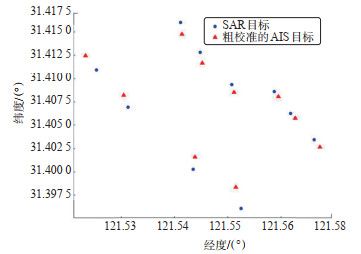
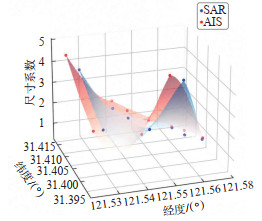
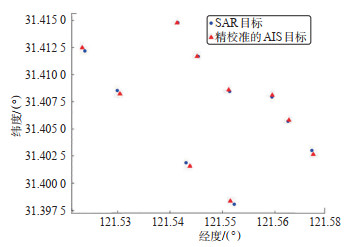
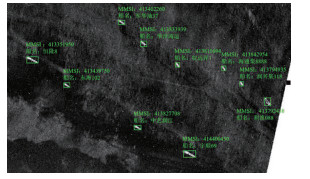
SAR图像中的船舶目标通常缺乏船舶身份属性,AIS数据与SAR影像在时间基准、空间位置和目标几何特征方面存在异构误差,导致复杂水域中SAR目标与AIS船舶身份关联容易出现错配,针对相关问题,研究了基于多维特征分步关联的SAR图像船舶身份识别方法。面向SAR影像与AIS数据融合过程中的时间异步、形态偏差和局部空间畸变等问题,建立了由AIS轨迹时间对齐、SAR船舶目标特征提取和多特征空间关联组成的处理流程。针对AIS船位离散且上报时间间隔不规则的特点,选取SAR成像时刻前后30min内的AIS轨迹数据,利用三次样条插值构建连续船舶运动轨迹,重采样获得与SAR成像时刻对应的船舶位置,从而减小船舶运动造成的时间匹配误差。针对SAR侧视成像、旁瓣效应,以及船体上层建筑强散射引起的船舶掩膜局部凸起与形态不对称问题,采用实例分割网络提取船舶像素级掩膜,并根据掩膜质心确定目标位置;利用主成分分析估计船舶主轴方向,设计迭代主轴修正方法,通过识别并逐步削弱非对称凸起区域对主方向估计的影响,获得相对稳定的船舶主轴、长度、宽度等几何特征。针对大范围SAR影像中不同区域存在偏移方向与偏移幅度差异的问题,将SAR目标与AIS目标转换至统一地理坐标系,利用迭代最近点算法完成全局粗配准,再依据目标空间分布采用k-means方法划分局部畸变区域,并将船舶长度与宽度的乘积作为尺度特征引入局部ICP匹配,在位置与尺度联合特征空间内完成分区域精确关联。采用上海吴淞口及长江入海口附近水域的实测SAR影像与AIS数据进行验证,实验数据包含1 171艘船舶的72 463条AIS记录。实例分割网络的精度、召回率和交并比阈值为0.5时的平均精度分别达到0.874、0.727、0.821。未经校准时,SAR目标与AIS目标之间的平均距离误差为2.469×10⁻³(°)(约274 m);采用本文方法进行关联校准后,平均距离误差降至0.368×10⁻³(°)(约41 m),较经典ICP、最近邻算法和匈牙利算法分别降低74.7%、77.2%、77.8%。实验结果表明,本文方法能够综合利用AIS轨迹信息、SAR船舶位置特征和目标尺度特征,同时缓解AIS时间异步、SAR船舶形态偏差,以及大范围影像局部非均匀几何畸变对身份关联结果的影响,在船舶密集、目标间距离较近且局部定位偏差方向不一致的复杂水域场景中具有较好的适用性。
城市低空空地协同垂直起降端选址方法
侯静佳, 孙思媛, 王炳杰, 杨剑挺, 郭建波
2026, 44(4): 90-101. doi: 10.3963/j.issn.1674-4861.2026.04.009
摘要(18) HTML (10) PDF(0)
摘要:
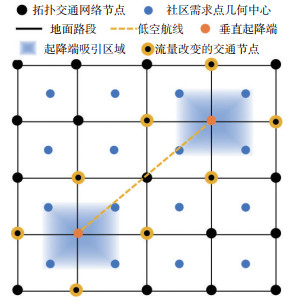
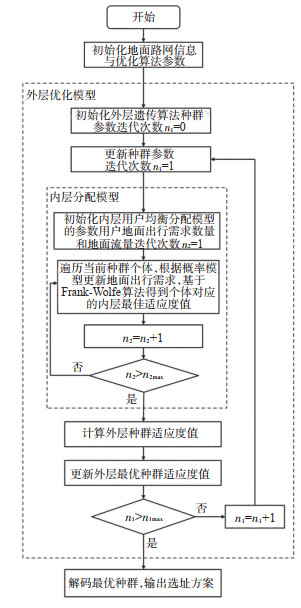
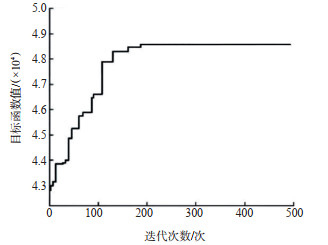
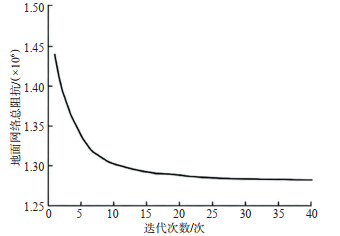
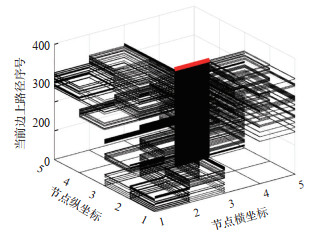
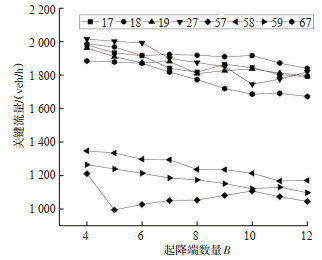
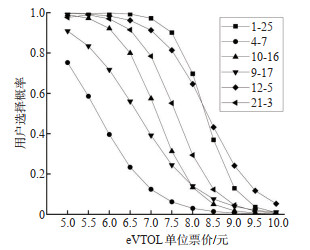
低空经济快速发展背景下, 以电动垂直起降(electric vertical take-off and landing, eVTOL)飞行器为运载工具的低空综合立体交通成为突破城市交通瓶颈的新路径, 垂直起降端选址是实现低空与地面交通高效协同的关键。现有研究多忽略用户出行意愿的概率化分布, 且未能量化空地交通动态交互过程中空中交通对地面路网流量分配的影响。为此, 提出"非机动接驳+eVTOL"的空地机动并联运营模式, 建立城市空地协同交通网络用户出行意愿概率分布模型, 基于多项Logit离散选择模型刻画用户在纯地面出行与低空出行之间的选择行为;构建"上层选址决策+下层用户均衡分配"的垂直起降端选址双层规划模型, 采用BPR函数计算地面阻抗, 通过"地面阻抗-方式选择概率-需求重分配"的迭代耦合机制求解, 量化空中交通与地面交通的相互作用。算例结果表明:空地协同交通网络存在起降端建设数量的最优值, 本算例中起降端数量$ B=6 $时运营效益达到峰值87200.74元, 最优布局下网络交通阻抗较纯地面网络改善近14%;低空网络通过"截流"关键边流量, 重塑用户出行方式与起讫点(origin-destination, OD)需求分配, 形成"需求转移—流量优化—效率提升"的空地耦合机制。同时发现, 当eVTOL单位票价超过7元后, 用户低空出行意愿显著下降, 空中交通对地面阻抗的缓解作用亦明显减弱。
基于Q学习选择型超启发式的连续泊位与岸电协同调度优化方法
雅日贵, 张煜, 卢璇, 唐可心
2026, 44(4): 102-115. doi: 10.3963/j.issn.1674-4861.2026.04.010
摘要(18) HTML (10) PDF(0)
摘要:
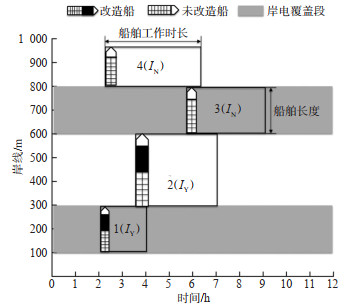
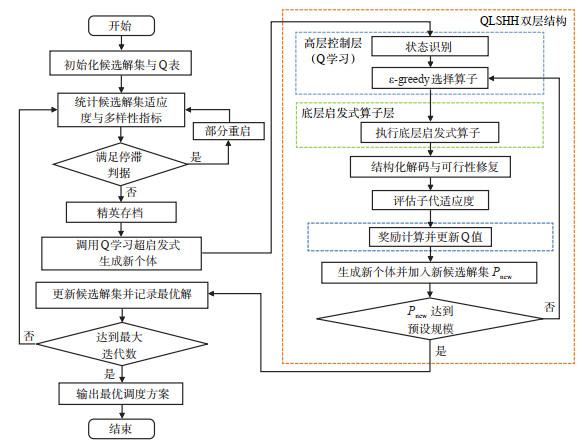
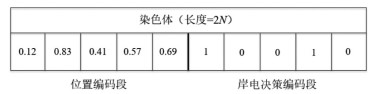
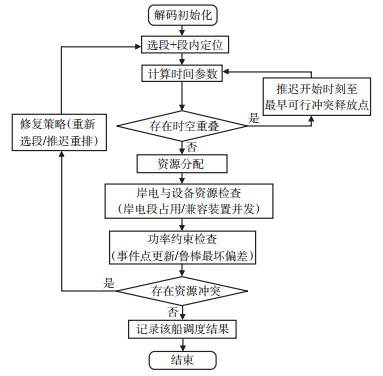
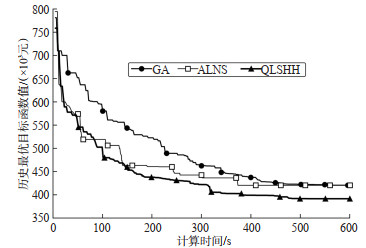
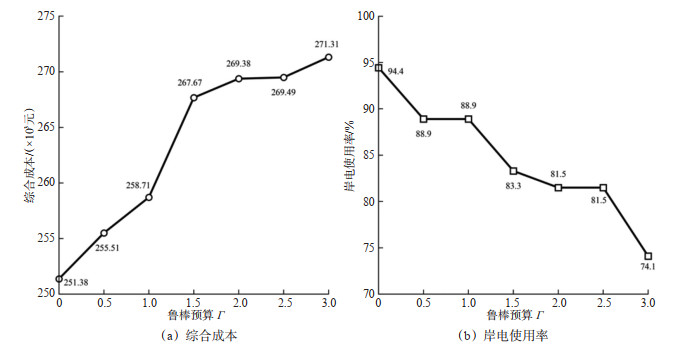
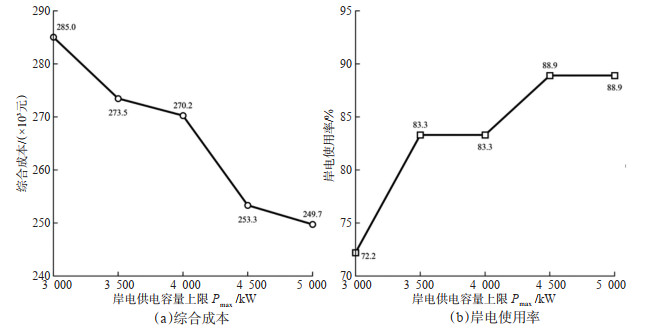
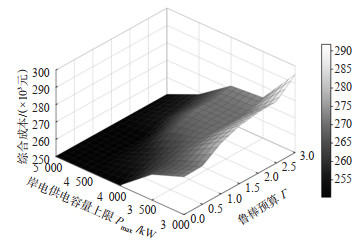
不考虑船岸接口兼容性和船舶接电功率上浮的连续泊位与岸电协同调度方法, 难以准确反映船舶实际岸电接入条件, 从而影响调度方案的可行性。为提高协同调度方案对实际接入条件的适应能力, 研究了船舶接电功率不确定性下的连续泊位与岸电协同调度优化问题。以连续泊位分配时空不重叠、岸电覆盖、船岸接口兼容和岸电供电容量上限等限制条件为约束, 综合考虑码头运营效率、能源使用成本、岸电接入条件和碳排放等因素, 构建以综合成本最小化为目标的混合整数规划模型。针对船舶接电功率上浮不确定性, 引入鲁棒预算对岸电供电容量上限约束进行线性鲁棒化处理, 形成鲁棒优化模型。为高效求解该问题, 提出基于Q学习的选择型超启发式算法(Q-learning-based selection hyper-heuristic algorithm, QLSHH), 采用混合编码表示船舶靠泊位置与岸电接入决策, 超启发式的高层通过Q学习动态选择底层启发式算子, 底层集成8种功能互补的搜索算子, 并设计结构化解码机制以满足复杂约束要求。算例实验表明, 小规模算例中QLSHH平均目标函数值相对Gurobi精确求解的偏差为0.1%~5.0%;中大规模算例中, 相较遗传算法与自适应大邻域搜索算法, QLSHH分别可降低综合成本4.12%~11.65%和3.75%~25.33%, 且平均岸电使用率保持在90%~95.41%。鲁棒性分析表明, 鲁棒预算增加可降低岸电使用率并推升综合成本, 岸电供电容量上限提升可提高岸电使用率并降低成本, 但超过4500 kW后边际效益明显递减。因此, 岸电供电容量配置应在既定鲁棒预算下, 结合实际用电需求合理确定。
基于动态载重的无人机任务分配与路径规划模型
王莉莉, 马梓杨
2026, 44(4): 116-126. doi: 10.3963/j.issn.1674-4861.2026.04.011
摘要(14) HTML (10) PDF(0)
摘要:
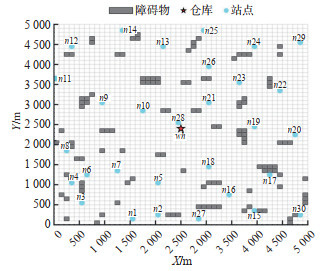
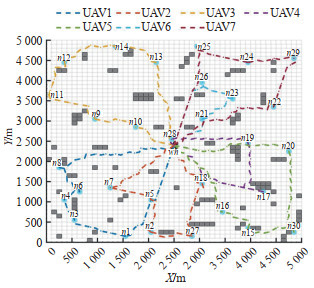
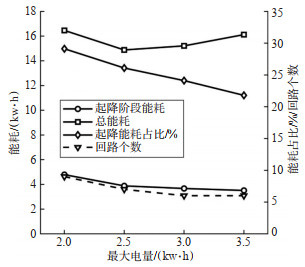
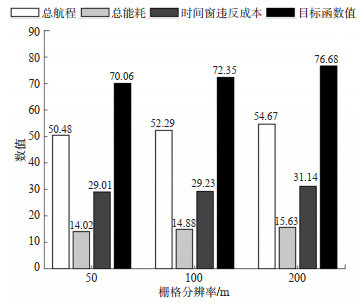
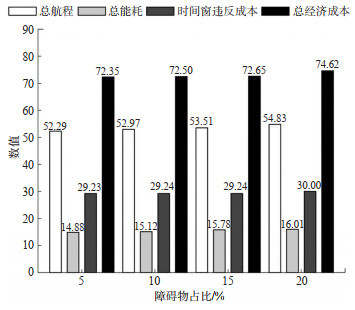
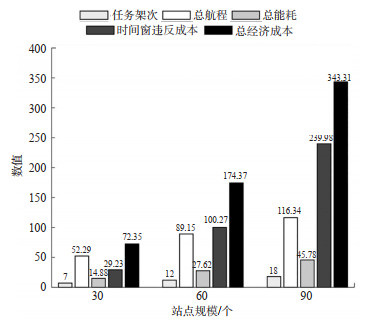
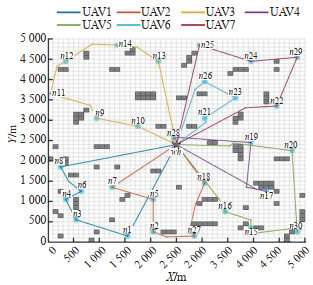
城市末端物流无人机配送受载重与电池容量限制,现有研究多采用固定载重与续航距离约束,难以反映多站点配送中载重递减对能耗计算与回路可行性的影响。针对单配送中心场景,将动态载重能耗计算嵌入任务分配与路径规划,构建以无人机固定使用成本、航程成本、能耗成本和时间窗违反成本之和最小为目标的模型。将该问题抽象为带软时间窗的容量车辆路径问题(capacitated vehicle routing problem with time windows,CVRPTW),按照站点访问顺序逐航段更新无人机剩余载重;将运行过程划分为垂直起飞、水平飞行和垂直降落3个阶段,考虑空气密度随高度变化和起降次数累积,建立动态载重分阶段能耗模型,将回路能耗成本纳入总经济成本。设计两阶段算法求解: 第一阶段设计改进A*算法搜索站点间最短避障路径,设计定向搜索和双向同步扩展策略减少无效搜索,经贪心剪枝形成距离矩阵;第二阶段基于该矩阵,设计改进C-WSA算法合并初始回路,将距离节约值扩展为4项成本的综合经济节约值,构造任务回路。仿真结果表明,模型形成7条可行配送回路,起降能耗占各回路总能耗的22.53%~30.20%。无能耗约束下航程缩短10.92%,但造成回路实际能耗超限不可行;在相同配送回路下,采用等效恒定载重与逐航段动态载重方式计算的总能耗相差16.38%,动态载重计算不可忽略。改进A*算法的搜索时间缩短了73.57%,改进C-WSA算法的总经济成本降低了26.38%~36.64%。
交通规划与管理
轨道接驳视角下定线式与需求响应式公交融合服务规划模型
卢海洋, 宁江, 陈学武
2026, 44(4): 127-137. doi: 10.3963/j.issn.1674-4861.2026.04.012
摘要(13) HTML (7) PDF(0)
摘要:
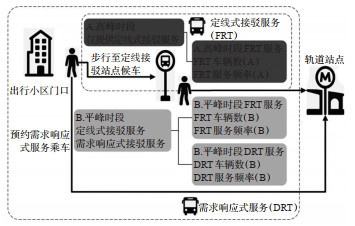
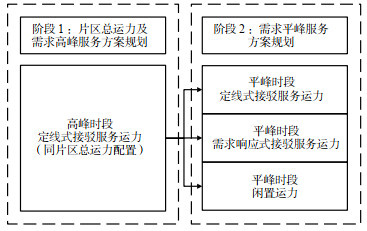
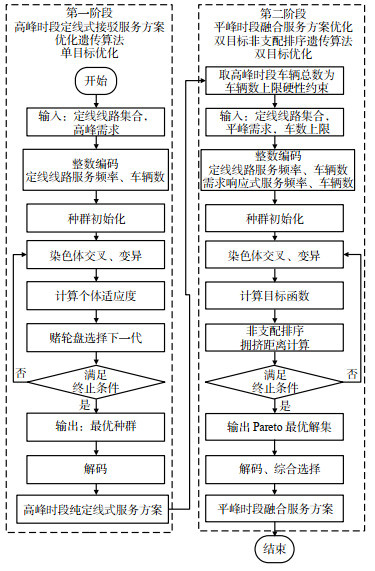
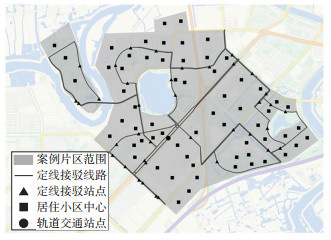
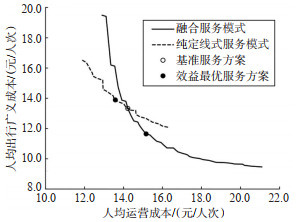
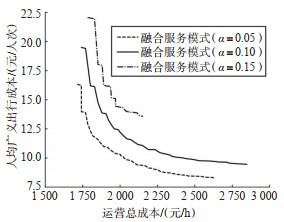
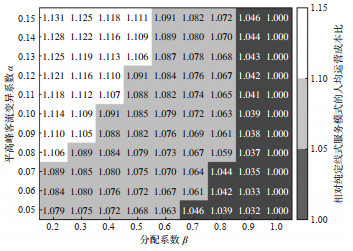
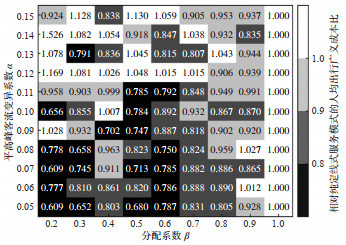
针对居住片区轨道交通接驳需求显著的高峰与平峰差异,导致传统定线公交服务在不同运营时段供需错配的问题,构建了1种定线式与需求响应式公交融合服务规划模型。以运营车辆数与服务频率为决策变量,针对高峰与平峰客流差异构建两阶段融合服务规划模型: 高峰时段采用定线公交服务,以公交相对骑行的广义出行成本为满意度约束,以运营成本最小为目标优化车辆配置与服务频率;平峰时段在不增加系统车队规模的条件下,引入需求响应式公交,将富余运力在定线式与需求响应式公交服务之间重新配置,引入需求分配系数描述2种服务模式的客流分担,以运营服务成本最小与乘客广义出行时间成本最小为双目标,优化平峰阶段2种服务模式的运力配置与服务频率。采用单目标遗传算法(GA)与双目标非支配排序遗传算法(NS-GA-Ⅱ)分别对客流高峰与客流平峰2个规划阶段求解。以南京轨道交通站点龙池站周边居住片区为案例开展实证研究,结果表明: 在平峰时段,相比纯定线服务模式,融合服务模式下的效益最优方案车辆利用率提升9.7%,人均运营成本增加2.13元,人均出行成本降低2.73元;当平峰与高峰客流比不大于0.11且选择定线式接驳服务的乘客比例小于0.7时,融合服务模式具有较好的综合效益,验证了本文模型对提升轨道接驳公交系统的资源利用效率与服务水平的有效性。
基于驾驶任务分析的10车道高速公路指路标志优化方法
罗强, 莫君豪, 郭香妍, 赵丁, 陈信强
2026, 44(4): 138-149. doi: 10.3963/j.issn.1674-4861.2026.04.013
摘要(17) HTML (9) PDF(0)
摘要:
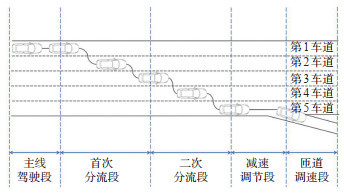
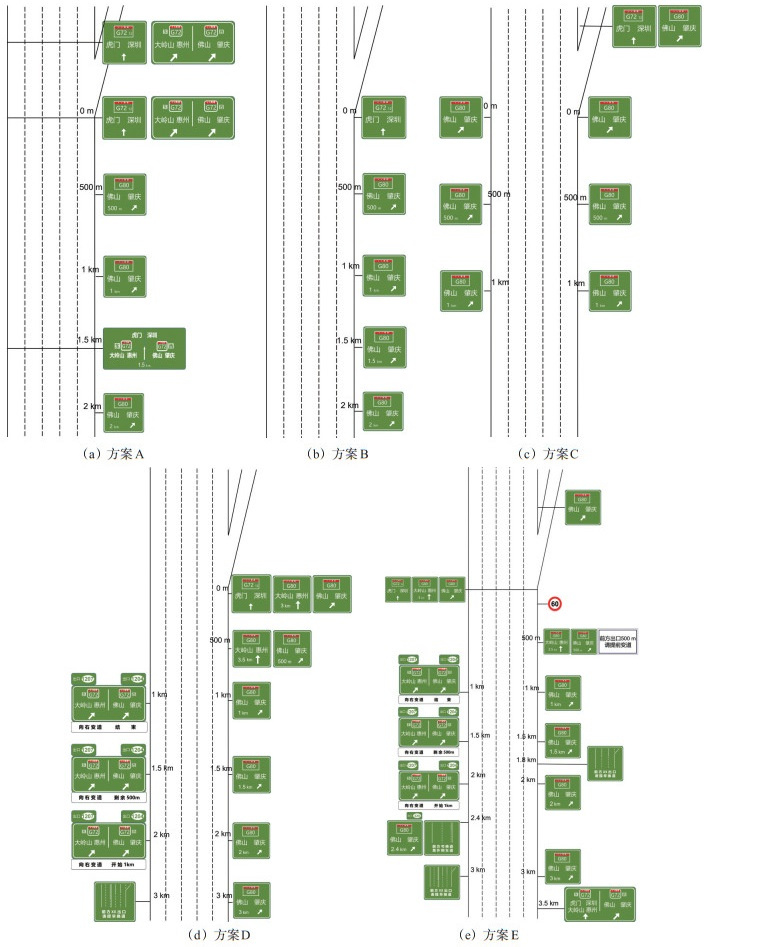
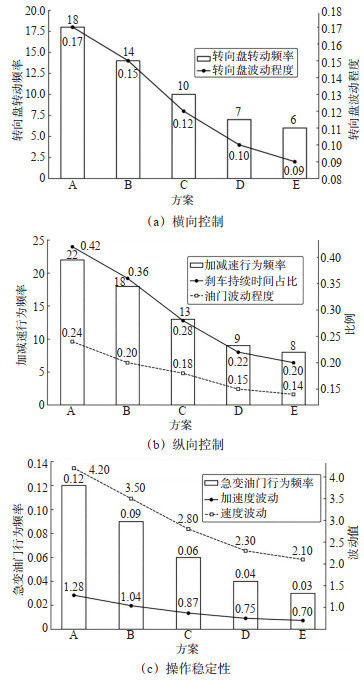
双向10车道高速公路出口区域连续换道需求增加,指路标志布设与驾驶任务节奏适配不足,易造成驾驶负荷集中。基于驾驶任务分析构建指路标志优化方法,将车辆由主线驶离至匝道的连续驾驶过程划分为主线驾驶、首次分流、二次分流、减速调节和匝道调速5个功能区段,分解视觉扫描、车道控制、标志识别、换道和速度控制5类子任务并量化任务负荷;任务负荷分析显示,首次分流段与二次分流段负荷得分分别为40和43,是驶离过程中的主要负荷峰值区;建立“任务负荷-时间-距离”映射关系,将驾驶负荷转化为标志布设的空间需求,实现由驾驶行为解析向标志布设参数推导的转换,形成“认知前置、操作错峰”的6级指路标志布设方案。以实际高速公路改扩建工程为原型构建Unity驾驶模拟场景,组织32名被试完成5种指路标志方案共160组有效实验,融合驾驶人信息负荷与车辆控制负荷,采用熵权法确定权重并经尺度校准,构建驾驶人工作负荷综合评价模型。结果显示,优化方案E的DWL为0.331±0.096,较实际工程方案A(1.267±0.182)降低73.9%,且显著低于其他对比方案(p < 0.05),优化方案能够有效降低驾驶人综合工作负荷并改善车辆操控稳定性。依据驾驶任务负荷特征进行分区分析并优化标志空间布设,可增强指路信息与驾驶任务节奏的匹配性,定量优化超宽幅高速公路出口指路标志。
多层级视角下共享单车潮汐模式测度方法
陈文栋, 康洁敏, 李根, 邬岚, 程龙
2026, 44(4): 150-160. doi: 10.3963/j.issn.1674-4861.2026.04.014
摘要(12) HTML (6) PDF(1)
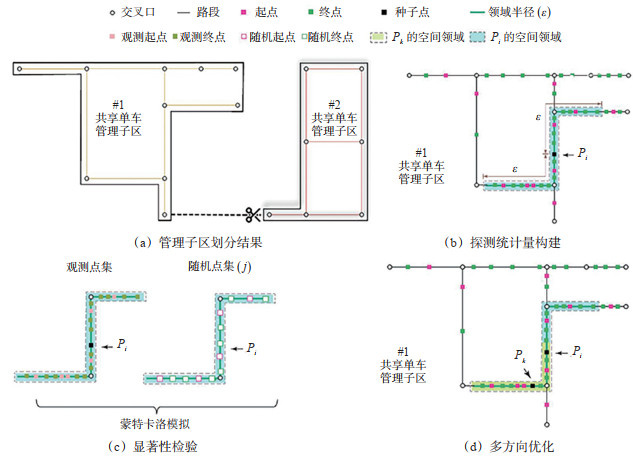
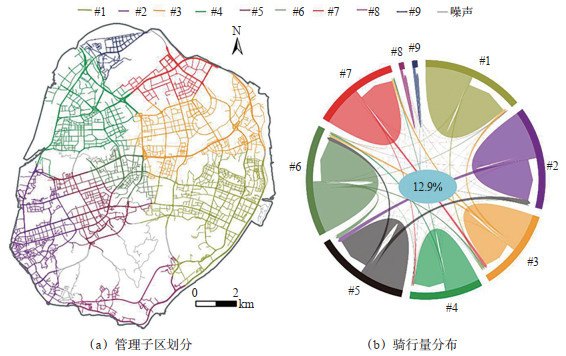
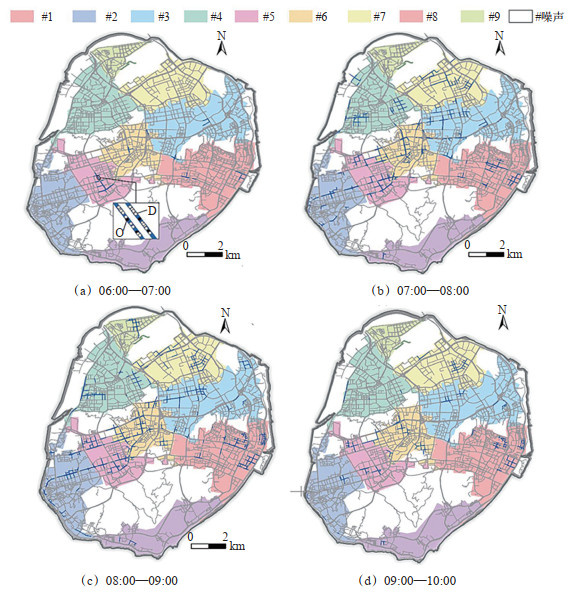
摘要:
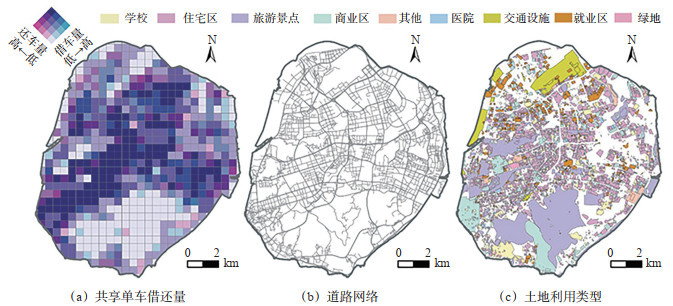
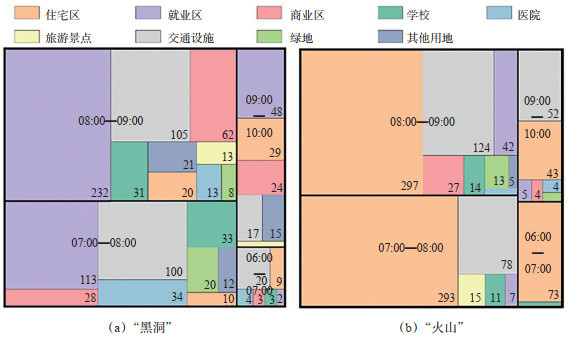
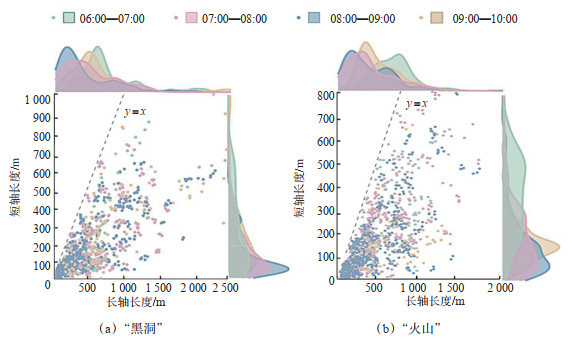
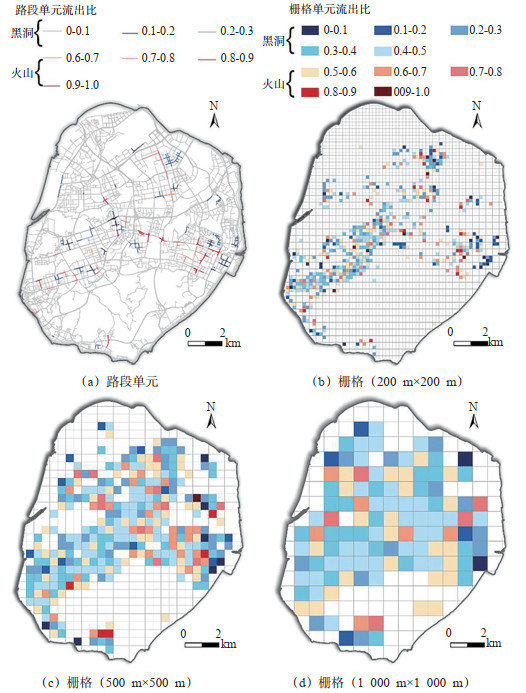
针对栅格等传统聚合单元在共享单车潮汐模式检测中易引发可塑面积单元问题(modifiable areal unit problem,MAUP),以及大规模路网下检测精度与计算效率难以兼顾等实际情况,研究了“管理子区-路段尺度”多层级视角下的两阶段潮汐测度方法。第一阶段,以路段替代栅格作为基本检测单元,从而规避聚合单元主观划分带来的MAUP干扰;第二阶段,引入Leiden社区发现算法将研究区域划分为若干内部联系紧密的管理子区,使路段尺度下的潮汐模式识别范围由全域收缩至管理子区内部,实现计算复杂度的数量级压缩。以厦门岛共享单车系统为例,对其06:00—10:00时段的潮汐模式进行检测,结果表明: ①在精度方面,两阶段法在“极高”与“较高”精度等级上的检出比例分别为74%、61%,而栅格法约为20%、12%;两阶段法与全域处理法相比计算效率提升66%;②83%的潮汐模式发生在早高峰(07:00—09:00),集中于就业区与住宅区附近,具有明显单向潮汐流特征;③检测出的潮汐模式呈现任意形状与多尺度分布,栅格法通常难以探测,且不同时段潮汐强度差异显著,存在分级调度的必要。本文方法在有效克服MAUP的同时,兼顾了潮汐模式检测效率与识别精度,可有效提升运维可操作性。
基于STGCN-Transformer-Bootstrap的高速公路短时交通量区间预测方法
王何斐, 滕靖, 叶亮, 安健, 陈宇毅
2026, 44(4): 161-174. doi: 10.3963/j.issn.1674-4861.2026.04.015
摘要(17) HTML (10) PDF(0)
摘要:
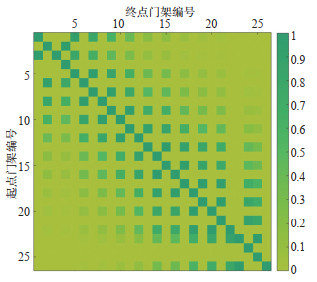
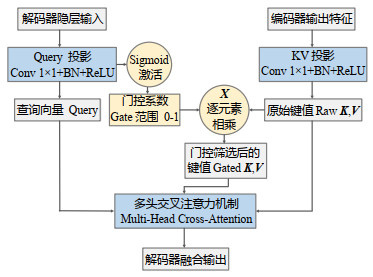
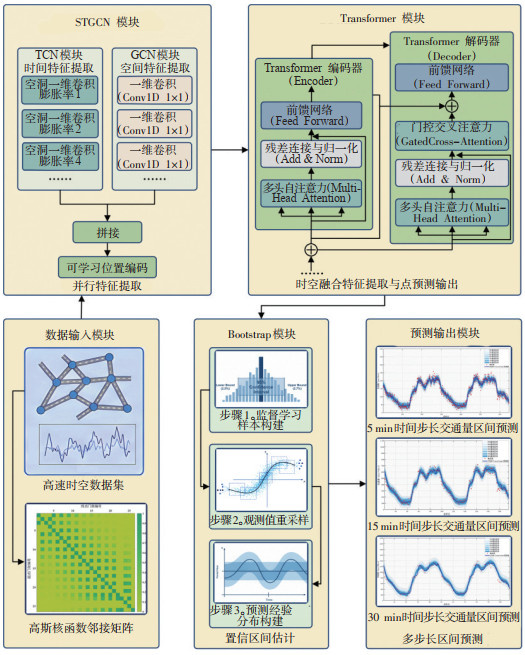
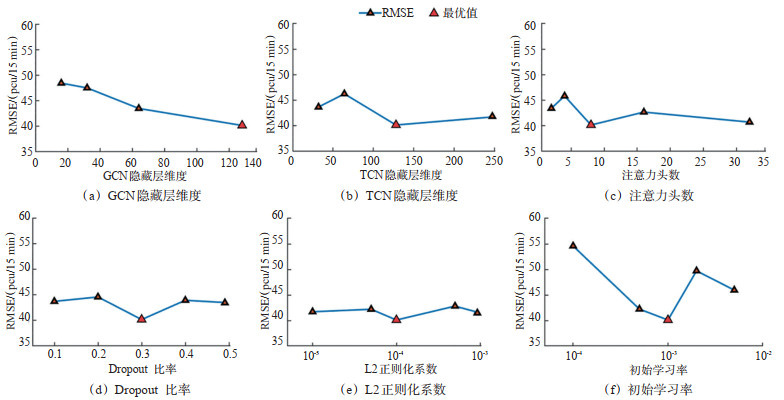
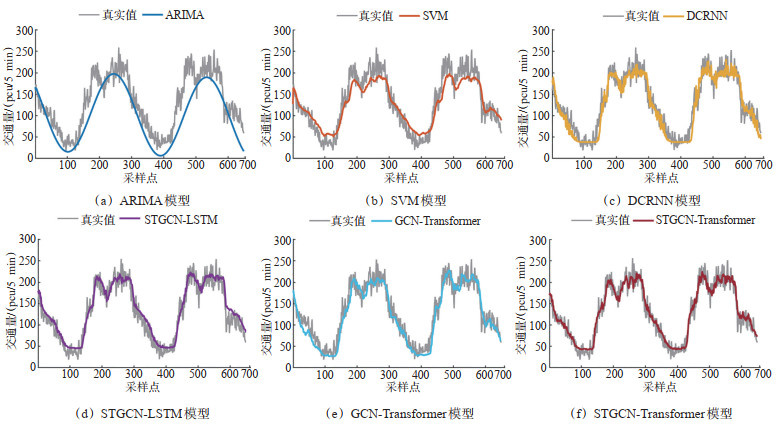
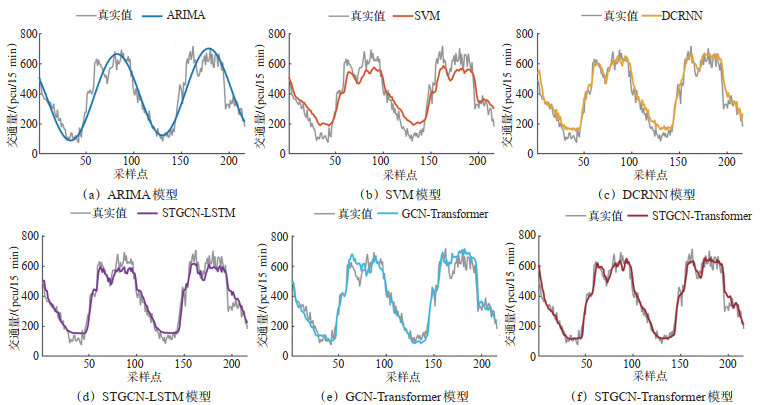
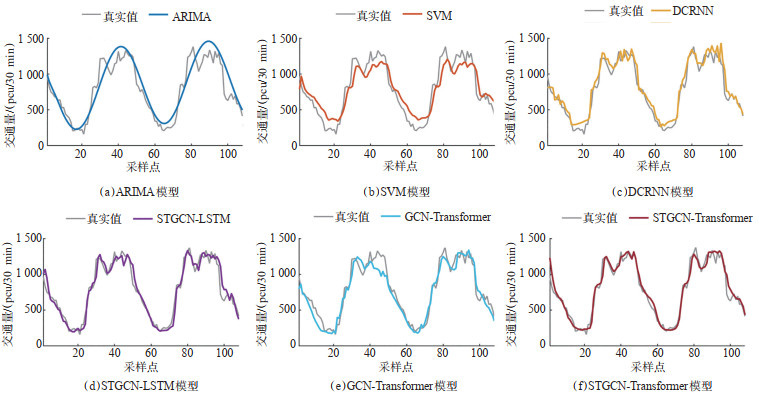
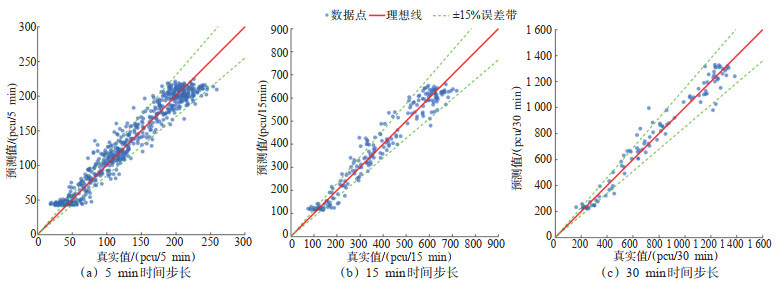
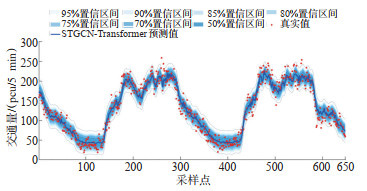
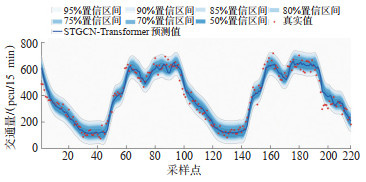
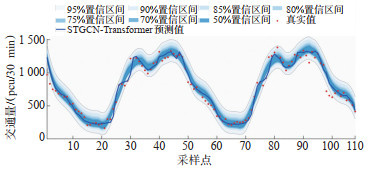
短时交通量预测是支撑动态限速与匝道调节等主动管控策略的关键环节,针对路网断面间有向空间传播关系建模、非常规运行时段噪声抑制和点预测不确定性量化3个方面的不足,构建了基于STGCN-Transformer-Bootstrap的短时交通量区间预测模型。设计STGCN双流并行架构实现多步长交通特征的时空解耦,在Transformer解码器中引入改进的门控交叉注意力机制(gated cross-attention),通过门控单元动态识别并强化时空融合特征中的长程依赖关系,集成Bootstrap有放回重采样(B = 5 000次)与百分位数法实现对预测不确定性的高可信度量化。应用G15沈海高速泉厦段2022年6月1日-15日共26个ETC门架流水数据进行算例分析,结果表明: 在2个典型断面,5、15、30 min这3种步长下,相较于传统模型ARIMA与SVM,本文模型的RMSE、MAE、MAPE平均降低49.05%、50.57%、51.11%,降幅区间为26.88%~69.05%,预测精度显著提升;相较于组合模型DCRNN、STGCN-LSTM、GCN-Transformer,RMSE、MAE、MAPE平均降低19.77%、21.13%、24.70%,降幅区间为6.45%~54.37%,验证了STGCN时空解耦与Transformer门控交叉注意力特征提取的有效性。在置信区间估计方面,百分位数法在PICP、MPIW、CWC等指标上均表现最优。以5 min预测步长为例,平稳自由流时段MPIW为59.24pcu/5 min,交通流相变时段MPIW升至59.43pcu/5 min,拥堵稳定时段MPIW为59.55pcu/5 min,区间宽度随交通运行状态动态自适应调整,能够有效刻画高速公路交通流剧烈波动下的不确定性范围。