

A Frontal Automotive Airbag Ignition Decision Model Based on Weakly Supervised Timing-Aware Learning
-
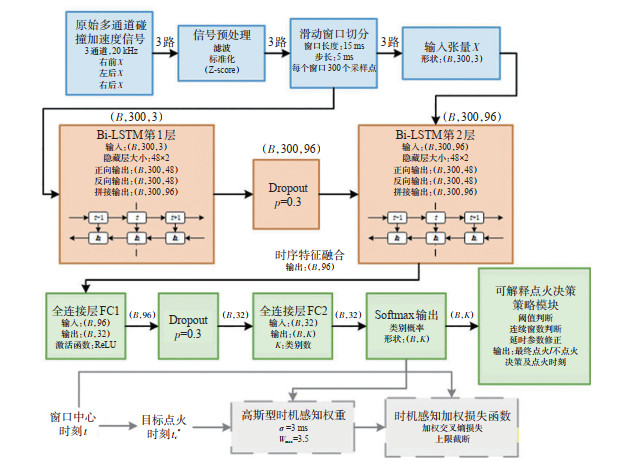
摘要: 针对汽车正面安全气囊点火决策在实车碰撞数据获取成本高、正类样本规模有限、逐时刻精确标注困难,以及触发可靠性与点火时机精度难以兼顾等问题,研究了基于弱监督时机感知学习的汽车正面安全气囊点火决策方法,构建相应的点火决策模型。依据实车碰撞试验中假人头部运动轨迹和气囊展开特性确定各正面工况的最佳点火时刻矩阵,并对多通道车身纵向加速度信号进行零相位滤波、时间原点归一、通道对齐和标准化处理;采用“幅值阈值+多通道一致性+最短持续时间”规则生成逐点弱标签,通过15 ms滑动窗口和5 ms步长构造窗口级样本,并以目标点火时刻为中心引入高斯型时机感知权重,使模型在完成碰撞工况识别的同时重点学习毫秒级关键触发区域;以2层Bi-LSTM提取多通道碰撞信号的双向时序特征,结合类别逆频加权、负类窗口下采样,以及不破坏相对时序语义的幅值缩放与噪声扰动,缓解小样本与类别不平衡问题。推理阶段将模型输出的概率序列与工况阈值、连续窗口数和延时参数协同,形成可标定、可解释、可追溯的点火决策策略。基于独立测试集,从正负类触发率、宏平均点火时机绝对误差(SMAE)、5 ms与10 ms容差命中率(R5和R10),以及提前、滞后占比等方面进行综合评价。结果表明,本文模型在6类正面碰撞工况中的触发率为100%,在误触发、低速和侧向等负类工况中的误触发率为0%;SMAE为0.625 ms,R5与R10均为98.81%,其中,23、30、32、35、50 km/h工况的平均绝对误差均为0 ms,56 km/h工况为3.75 ms。消融实验表明,关闭时机感知权重、取消数据增强或采用过度时间扰动均会显著增大点火时机误差,Bi-LSTM主干在当前小样本弱监督条件下的时机对齐性能优于双向GRU与Temporal CNN。最佳点火时刻矩阵、弱标签生成、时机感知加权和显式策略协同能够有效统一“是否触发”与“何时触发”这2个目标,在保持负类严格抑制的同时实现毫秒级点火时机对齐。Abstract: To address the difficulty of simultaneously ensuring trigger reliability and ignition-timing accuracy for frontal automotive airbags when full-vehicle crash data are expensive, positive samples are limited, and frame-level labels are unavailable, this study investigates a weakly supervised timing-aware decision method and develops a corresponding airbag ignition model. First, an optimal ignition-timing matrix for frontal crash conditions is determined from dummy head trajectories and airbag deployment characteristics measured in full-vehicle crash tests. Multichannel longitudinal body-acceleration signals are then processed by zero-phase filtering, time-origin normalization, channel alignment, and standardization. Pointwise weak labels are generated using a rule that combines an amplitude threshold, multichannel agreement, and a minimum-duration constraint. Window-level samples are constructed with a 15 ms window and a 5 ms stride, and Gaussian timing-aware weights centered on the target ignition time direct the model toward the millisecond-level critical trigger region. A two-layer Bi-LSTM extracts bidirectional temporal features, while inverse-frequency class weighting, negative-window downsampling, and amplitude-scaling and noise augmentation that preserve relative timing semantics mitigate small-sample and class-imbalance effects. During inference, the output probability sequence is coordinated with condition-specific thresholds, consecutive-window requirements, and delay parameters to produce a calibratable, interpretable, and traceable ignition strategy. Evaluation on an independent test set shows a 100% trigger rate for six frontal crash conditions and a 0% false-trigger rate for negative conditions, including misuse, low-speed, and side-impact cases. The macro-averaged absolute timing error (SMAE) is 0.625 ms, and both R5 and R10 reach 98.81%. The mean absolute errors are 0 ms at 23, 30, 32, 35, 50 km/h and 3.75 ms at 56 km/h. Ablation results further show that removing timing-aware weighting or data augmentation, or introducing excessive temporal perturbation, markedly increases ignition-timing error; under the present small-sample weak-supervision setting, the Bi-LSTM backbone also outperforms bidirectional GRU and Temporal CNN in timing alignment. These results demonstrate that combining the optimal timing matrix, weak-label generation, timing-aware weighting, and explicit strategy coordination unifies the objectives of whether and when to trigger, enabling millisecond-level timing alignment while strictly suppressing negative-condition triggers.
-

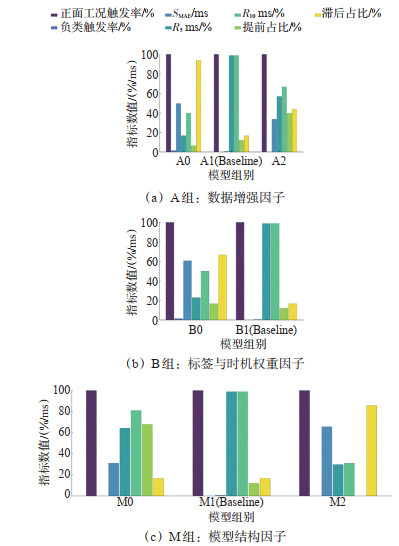
图 2 不同模块化因子模型性能对比分析
Figure 2. Comparative analysis of different modular factor model performance
表 1 最佳点火时刻矩阵
Table 1. Optimal ignition timing matrix
试验工况 触发时刻/ms 13 km/h正面刚性墙碰撞试验 不触发 15 km/h RCAR正面刚性碰撞试验 不触发 23 km/h正面刚性墙碰撞试验 28 30 km/h正面柱撞试验 40 32 km/h 30°正面角度碰撞试验 25 35 km/h正面钻入碰撞试验 35 50 km/h正面100%重叠刚性壁障碰撞试验 10 56 km/h正面40%重叠可变形壁障碰撞试验 25  下载: 导出CSV
表 2 所提方案参数及其数值
Table 2. Proposed scheme with parameters and their values
参数 数值 Bi-LSTM层数 2 Bi-LSTM单向隐藏维度 48 Bi-LSTM层间Dropout 0.3 全局表征维度 96(48×2) 分类头隐藏维度 32 分类头隐藏层激活函数 ReLU 分类头Dropout 0.3 优化器 Adam Batch Size 8 Learning Rate 1×10⁻³ Weight Decay 1×10⁻⁵
下载: 导出CSV
表 3 数据统计表
Table 3. Data statistics table
工况 点火属性 总样本 增强样本 训练集 测试集 目标时刻/ms 13 km/h正面刚性墙碰撞试验 不触发 39 4 31 8 15 km/h RCAR正面刚性碰撞试验 不触发 78 8 62 16 23 km/h正面刚性墙碰撞试验 触发 59 4 47 12 28 25 km/h可变形移动壁障侧面碰撞试验 不触发 59 4 47 12 30 km/h正面柱撞试验 触发 59 4 47 12 40 32 km/h 30°正面角度碰撞试验 触发 59 4 47 12 25 35 km/h正面钻入碰撞试验 触发 59 4 47 12 35 50 km/h正面100%重刚性壁障碰撞试验 触发 59 4 47 12 10 50 km/h可变形移动壁障侧面碰撞试验 不触发 118 8 94 24 56 km/h正面40%重叠可变形壁障碰撞试验 触发 118 8 94 24 25 misfire 不触发 40 0 32 8 合计 747 52 595 152
下载: 导出CSV
表 4 测试集总体指标表
Table 4. Performance metrics on the test set
指标 数值 说明 RTP/% 100 23、30、32、35、50、56 km/h等6类正面工况共84条样本全部被策略判定为触发 RFP/% 0 误触发、低速和侧向等不应触发样本均保持不触发 SMAE/ms 0.625 每个正面工况分别计算平均绝对误差后再求平均, 除56 km/h外均为0 ms, 宏平均为0.625 ms R5/% 98.81 正面样本中绝对误差不超过5 ms的比例(83/84) R10/% 98.81 正面样本中绝对误差不超过10 ms的比例(83/84) 提前占比/% 11.90 误差小于0 ms的样本占正面样本总数的10/84 滞后占比/% 16.67 误差大于0 ms的样本占正面样本总数的14/84
下载: 导出CSV
表 5 模块设计及其命名标识
Table 5. Module design and its naming convention
模块化因子 命名标识 标签与时机权重因子 B 数据增强因子 A 模型结构因子 M
下载: 导出CSV
表 6 基线测试结果
Table 6. Baseline test results
工况 样本数 触发率/% MAE/ms R5/% R10/% 提前率/% 滞后率/% 13 km/h正面刚性墙碰撞试验 8 0.0 15 km/h RCAR正面刚性碰撞试验 16 0.0 23 km/h正面刚性墙碰撞试验 12 100.0 0.0 100.0 100.0 0.0 0.0 25 km/h可变形移动壁障侧面碰撞试验 12 0.0 30 km/h正面柱撞试验 12 100.0 0.0 100.0 100.0 0.0 0.0 32 km/h 30°正面角度碰撞试验 12 100.0 0.0 100.0 100.0 0.0 0.0 35 km/h正面钻入碰撞试验 12 100.0 0.0 100.0 100.0 0.0 0.0 50 km/h正面100%重刚性壁障碰撞试验 12 100.0 0.0 100.0 100.0 0.0 0.0 50 km/h可变形移动壁障侧面碰撞试验 24 0.0 56 km/h正面40%重叠可变形壁障碰撞试验 24 100.0 3.75 95.8 95.8 41.7 58.3 misfire 8 0.0 总体(正样本) 84 100.0 1.1 98.8 98.8 11.9 16.7
下载: 导出CSV
表 7 B0组测试结果
Table 7. Group B0 test results
工况 样本数 触发率/% MAE/ms R5/% R10/% 提前率/% 滞后率/% 13 km/h正面刚性墙碰撞试验 8 0.0 15 km/h RCAR正面刚性碰撞试验 16 0.0 23 km/h正面刚性墙碰撞试验 12 100.0 105.0 0.0 0.0 0.0 100.0 25 km/h可变形移动壁障侧面碰撞试验 12 0.0 30 km/h正面柱撞试验 12 100.0 10.0 0.0 100.0 0.0 100.0 32 km/h 30°正面角度碰撞试验 12 100.0 105.0 0.0 0.0 0.0 100.0 35 km/h正面钻入碰撞试验 12 100.0 0.0 100.0 100.0 0.0 0.0 50 km/h正面100%重刚性壁障碰撞试验 12 100.0 140.0 0.0 0.0 0.0 100.0 50 km/h可变形移动壁障侧面碰撞试验 24 0.0 56 km/h正面40%重叠可变形壁障碰撞试验 24 100.0 4.1 37.5 100.0 100.0 0.0 misfire 8 12.5 总体(正样本) 84 100.0 52.6 25.0 57.1 28.6 57.1
下载: 导出CSV
表 8 B组性能对比
Table 8. Group B performance comparison
模型 RTP/% RFP/% SMAE/ms R5/% R10/% 提前占比/% 滞后占比/% B0 100.0 1.47 60.7 25.0 57.1 28.6 57.1 B1(Baseline) 100.0 0.0 0.625 98.81 98.81 11.90 16.67
下载: 导出CSV
表 9 A0组测试结果
Table 9. Group A0 test results
工况 样本数 触发率/% MAE/ms R5/% R10/% 提前率/% 滞后率/% 13 km/h正面刚性墙碰撞试验 8 0.0 15 km/h RCAR正面刚性碰撞试验 16 0.0 23 km/h正面刚性墙碰撞试验 12 100.0 110.0 0.0 0.0 0.0 100.0 25 km/h可变形移动壁障侧面碰撞试验 12 0.0 30 km/h正面柱撞试验 12 100.0 10.0 0.0 100.0 0.0 100.0 32 km/h 30°正面角度碰撞试验 12 100.0 5.0 100.0 100.0 0.0 100.0 35 km/h正面钻入碰撞试验 12 100.0 20.0 0.0 0.0 0.0 100.0 50 km/h正面100%重刚性壁障碰撞试验 12 100.0 135.0 0.0 0.0 0.0 100.0 50 km/h可变形移动壁障侧面碰撞试验 24 0.0 56 km/h正面40%重叠可变形壁障碰撞试验 24 100.0 17.9 0.0 37.5 37.5 62.5 misfire 8 12.5 总体(正样本) 84 100 45.1 14.3 39.3 10.7 89.3
下载: 导出CSV
表 10 A2组测试结果
Table 10. Group A2 test results
工况 样本数 触发率/% MAE/ms R5/% R10/% 提前率/% 滞后率/% 13 km/h正面刚性墙碰撞试验 8 0.0 15 km/h RCAR正面刚性碰撞试验 16 0.0 23 km/h正面刚性墙碰撞试验 12 100.0 95.0 0.0 0.0 0.0 100.0 25 km/h可变形移动壁障侧面碰撞试验 12 0.0 30 km/h正面柱撞试验 12 100.0 5.0 100.0 100.0 100.0 0.0 32 km/h 30°正面角度碰撞试验 12 100.0 0.0 100.0 100.0 0.0 0.0 35 km/h正面钻入碰撞试验 12 100.0 5.0 100.0 100.0 100.0 0.0 50 km/h正面100%重刚性壁障碰撞试验 12 100.0 90.0 0.0 0.0 0.0 100.0 50 km/h可变形移动壁障侧面碰撞试验 24 0.0 56 km/h正面40%重叠可变形壁障碰撞试验 24 100.0 6.4 41.7 100.0 37.5 62.5 misfire 8 0.0 总体(正样本) 84 100 29.7 54.8 71.4 39.3 46.4
下载: 导出CSV
表 11 A组性能对比
Table 11. Group A performance comparison
模型 RTP/% RFP/% SMAE/ms R5/% R10/% 提前占比/% 滞后占比/% A0 100.0 1.47 49.65 14.3 39.3 10.70 89.3 A1(Baseline) 100.0 0.0 0.625 98.81 98.81 11.90 16.67 A2 100.0 0.0 33.57 54.8 71.4 39.3 46.4
下载: 导出CSV
表 12 M0组测试结果
Table 12. Group M0 test results
工况 样本数 触发率/% MAE/ms R5/% R10/% 提前率/% 滞后率/% 13 km/h正面刚性墙碰撞试验 8 0.0 15 km/h RCAR正面刚性碰撞试验 16 0.0 23 km/h正面刚性墙碰撞试验 12 100.0 20.0 0.0 0.0 100.0 0.0 25 km/h可变形移动壁障侧面碰撞试验 12 0.0 30 km/h正面柱撞试验 12 100.0 95.0 0.0 0.0 100.0 0.0 32 km/h 30°正面角度碰撞试验 12 100.0 5.0 100.0 100.0 100.0 0.0 35 km/h正面钻入碰撞试验 12 100.0 55.0 0.0 0.0 100.0 0.0 50 km/h正面100%重刚性壁障碰撞试验 12 100.0 10.0 0.0 100.0 100.0 0.0 50 km/h可变形移动壁障侧面碰撞试验 24 0.0 56 km/h正面40%重叠可变形壁障碰撞试验 24 100.0 1.2 91.7 100.0 37.5 8.3 misfire 8 0.0 总体(正样本) 84 100 26.8 40.5 57.1 67.9 16.7
下载: 导出CSV
表 13 M2组测试结果
Table 13. Group M2 test results
工况 样本数 触发率/% MAE/ms R5/% R10/% 提前率/% 滞后率/% 13 km/h正面刚性墙碰撞试验 8 0.0 15 km/h RCAR正面刚性碰撞试验 16 0.0 23 km/h正面刚性墙碰撞试验 12 100.0 120.0 0.0 0.0 0.0 100.0 25 km/h可变形移动壁障侧面碰撞试验 12 0.0 30 km/h正面柱撞试验 12 100.0 75.0 0.0 0.0 0.0 100.0 32 km/h 30°正面角度碰撞试验 12 100.0 0.0 100.0 100.0 0.0 0.0 35 km/h正面钻入碰撞试验 12 100.0 35.0 0.0 0.0 0.0 100.0 50 km/h正面100%重刚性壁障碰撞试验 12 100.0 140.0 0.0 0.0 0.0 100.0 50 km/h可变形移动壁障侧面碰撞试验 24 0.0 56 km/h正面40%重叠可变形壁障碰撞试验 24 100.0 24.2 54.2 58.3 0.0 100.0 misfire 8 0.0 总体(正样本) 84 100 59.8 29.8 31.0 0.0 85.7
下载: 导出CSV
表 14 M组性能对比
Table 14. Group M performance comparison
模型 RTP/% RFP/% SMAE/ms R5/% R10/% 提前占比/% 滞后占比/% M0 100.0 0.0 31.03 40.5 57.1 67.9 16.7 M1(Baseline) 100.0 0.0 0.625 98.81 98.81 11.90 16.67 M2 100.0 0.0 65.70 29.8 31.0 0.0 85.7
下载: 导出CSV
-
[1] KIM T, SONG K, HONG S. Estimation of whole-body injury metrics for evaluating effect of airbag deployment[J]. International Journal of Automotive Technology, 2023, 24(3): 633-642. doi: 10.1007/s12239-023-0053-2 [2] International Organization for Standardization. Road vehicles—Functional safety: ISO 26262[S]. Geneva: ISO, 2018. [3] 殷文强, 王玉龙, 徐盼盼, 等. 汽车安全气囊点火算法综述[J]. 汽车工程学报, 2013, 3(2): 79-87.YIN W Q, WANG Y L, XU P P, et al. Review of ignition algorithms of vehicle airbag[J]. Chinese Journal of Automotive Engineering, 2013, 3(2): 79-87. (in Chinese) [4] 王建群, 张金换, 黄世霖. 汽车安全气囊点火控制算法的研究[J]. 汽车工程, 1997(1): 11-14, 28.WANG J Q, ZHANG J H, HUANG S L. A study on an algorithm for airbag actuation[J]. Automotive Engineering, 1997 (1): 11-14, 28. (in Chinese) [5] MAHMUD S M, ALRABADY A I. A new decision making algorithm for airbag control[J]. IEEE Transactions on Vehicular Technology, 1995, 44(3): 690-697. doi: 10.1109/25.406638 [6] 徐盼盼. 基于比功率点火算法的汽车安全气囊控制系统研究[D]. 长沙: 湖南大学, 2012.XU P P. Study of the control system of vehicle airbag based on power-rate algorithm[D]. Changsha: Hunan University, 2012. (in Chinese) [7] 尹武良, 张金换, 黄世霖. 基于人工神经网络的汽车安全气囊点火控制算法[J]. 清华大学学报(自然科学版), 1999, 39 (11): 73-75.YIN W L, ZHANG J H, HUANG S L. Algorithm for airbag actuation based on artificial neural network[J]. Journal of Tsinghua University(Science and Technology), 1999, 39(11): 73-75. (in Chinese) [8] MON Y J. Airbag controller designed by adaptive-network-based fuzzy inference system(ANFIS)[J]. Fuzzy Sets and Systems, 2007, 158(24): 2706-2714. doi: 10.1016/j.fss.2007.06.005 [9] CHO K, CHOI S B, SHIN K, et al. A pre-crash discrimination system for an airbag deployment algorithm[C]. The 2010 American Control Conference, Baltimore, USA: IEEE, 2010. [10] CHO K, CHOI S B, LEE H. Design of an airbag deployment algorithm based on precrash information[J]. IEEE Transactions on Vehicular Technology, 2011, 60(4): 1438-1452. doi: 10.1109/TVT.2011.2126614 [11] 白芳华, 杨鑫, 胡伟, 等. 基于HHT和BP神经网络的正面柱碰安全气囊算法研究[J]. 机械研究与应用, 2021, 34(3): 141-145.BAI F H, YANG X, HU W, et al. Airbag algorithm for frontal pole impact based on HHT and BP neural network[J]. Mechanical Research & Application, 2021, 34(3): 141-145. (in Chinese) [12] CHEN L, ZAHARIA M, ZOU J Y. Estimating and explaining model performance when both covariates and labels shift[C]. 36th Conference on Neural Information Processing Systems, New Orleans, USA: NeurIPS, 2022. [13] MOHAMMADI FOUMANI N, MILLER L, TAN C W, et al. Deep learning for time series classification and extrinsic regression: a current survey[J]. ACM Computing Surveys, 2024, 56(9): 1-45. [14] 王天硕, 高景伯, 童盛军, 等. 面向不平衡数据的SMOTE-LSTM车辆事故检测方法[J]. 交通信息与安全, 2025, 43(1): 52-60. doi: 10.3963/j.jssn.1674-4861.2025.01.005WANG T S, GAO J B, TONG S J, et al. SMOTE-LSTM vehicle accident detection method for imbalanced data[J]. Journal of Transport Information and Safety, 2025, 43(1): 52-60. (in Chinese) doi: 10.3963/j.jssn.1674-4861.2025.01.005 [15] SONG B, ZHAO S, DANG L, et al. A survey on learning from data with label noise via deep neural networks[J]. Systems Science & Control Engineering, 2025, 13(1): 2488120. [16] RUAN S, LIU H, CHEN Z, et al. CPWS: confident programmatic weak supervision for high-quality data labeling[J]. ACM Transactions on Information Systems, 2025, 43(4): 1-26. [17] LIU Z, CHEN D, PEIW, et al. Scale-teaching: robust multi-scale training for time series classification with noisy labels[C]. 37th Conference on Neural Information Processing Systems, New Orleans, USA: NeurIPS, 2023. [18] ZHOU Z, JIN Y X, LI Y F. RTS: learning robustly from time series data with noisy label[J]. Frontiers of Computer Science, 2024, 18(6): 186332. doi: 10.1007/s11704-023-3200-z [19] ZHU D, SHEN X, MOSBACH M, et al. Weaker than you think: a critical look at weakly supervised learning[EB/ OL]. [2026-08-30]. https://arxiv.org/abs/2305.17442 .[20] WATANABE K, UMEZAWA Y. Optimal timing to trigger an airbag[R]. Warrendale, USA: SAE International, 1993. -

 点击查看大图
计量
- 文章访问数: 17
- HTML全文浏览量: 10
- PDF下载量: 0
- 被引次数: 0